

激光焊缝跟踪器:专机环缝回放功能
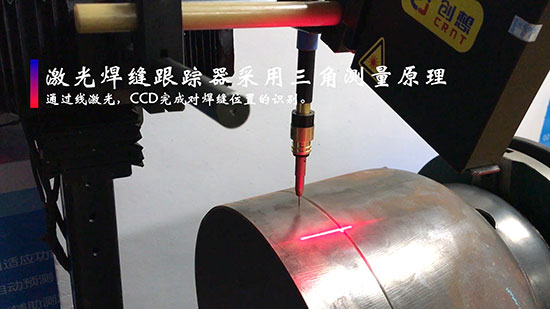
实现原理
激光焊缝跟踪器采用三角测量原理,通过线激光,CCD完成对焊缝位置的识别。
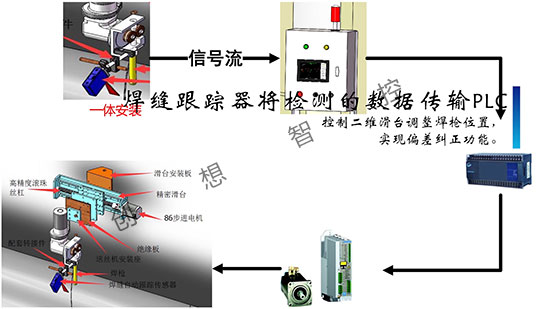
系统连接方式 数据流向
焊缝跟踪器将检测的数据传输PLC,控制二维滑台调整焊枪位置,实现偏差纠正功能。
功能描述
激光前置测量焊缝的偏差,存储到运动控制器(PLC)中,控制器根据转过的角度,修正补偿偏差,实现对焊缝的对准。
功能演示
回放(摆动)第一圈实时跟踪过程中,记录运动的轨迹。当有需要多层多道焊接需求时,回放第一圈数据即可。同时还能设置焊道的摆幅、摆频、相邻偏置等参数。
来源声明:本文章系北京创想智控科技有限公司编辑原创或采编整理,如需转载请注明来自北京创想智控科技有限公司。以上内容部分(包含图片、文字)来源于网络,出于传递更多信息之目的。如有标注错误或侵权,请作者持权属证明与本网联系,我们将及时更正、删除,谢谢。