

多品种小批量焊接如何实现自动化?
“我们也想上自动化,但产品品种太多,一批就几十件,换型太频繁,机器人根本用不起来。”
这是中小制造企业最普遍的困境。大批量单一品种适合自动化,这是常识;但多品种小批量是不是就只能继续靠人工?
答案是:可以自动化,但路子和大批量完全不一样。
一、先看清矛盾在哪
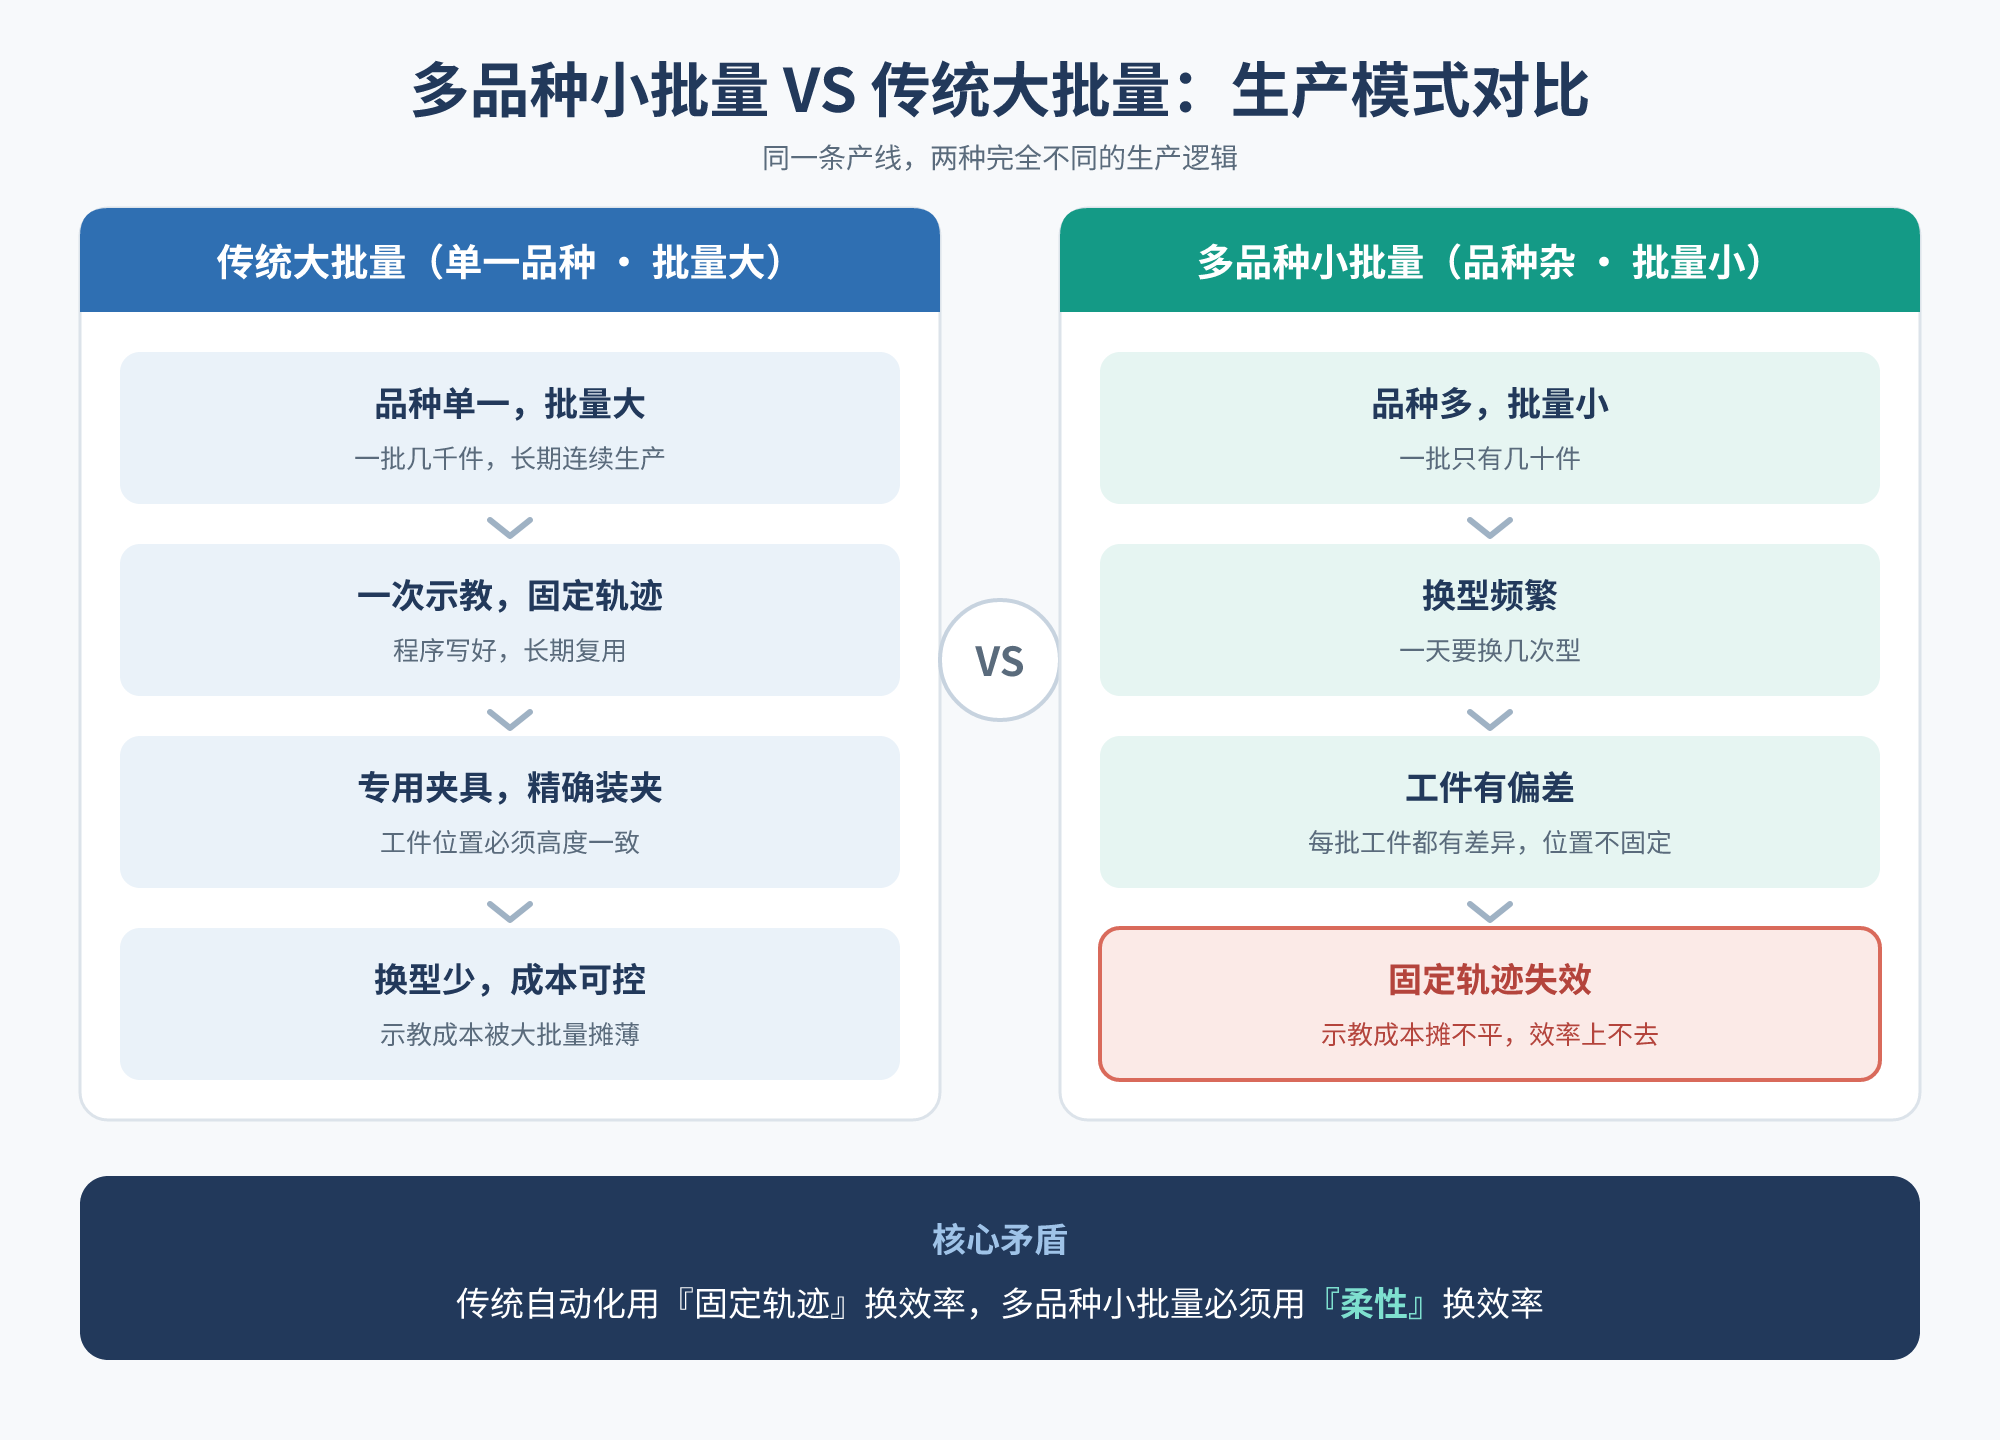
传统自动化与多品种小批量之间的主要冲突:
- 工件一致性:传统自动化要求工件一致性高;多品种小批量的现实是每批工件都有差异;冲突点是固定轨迹容易失效。
- 换型频次:传统自动化换型少;多品种小批量一天可能换几次型;冲突点是示教时间占比过高。
- 批量大小:传统自动化批量大;多品种小批量一批就几十件;冲突点是示教成本摊不平。
- 焊缝形式:传统自动化多为单一焊缝形式;多品种小批量各种焊缝混合;冲突点是程序复杂。
核心矛盾:传统自动化的逻辑是“用固定轨迹换效率”,而多品种小批量需要的是“用柔性换效率”。
二、解决思路:把“固定轨迹”变成“实时找焊缝”
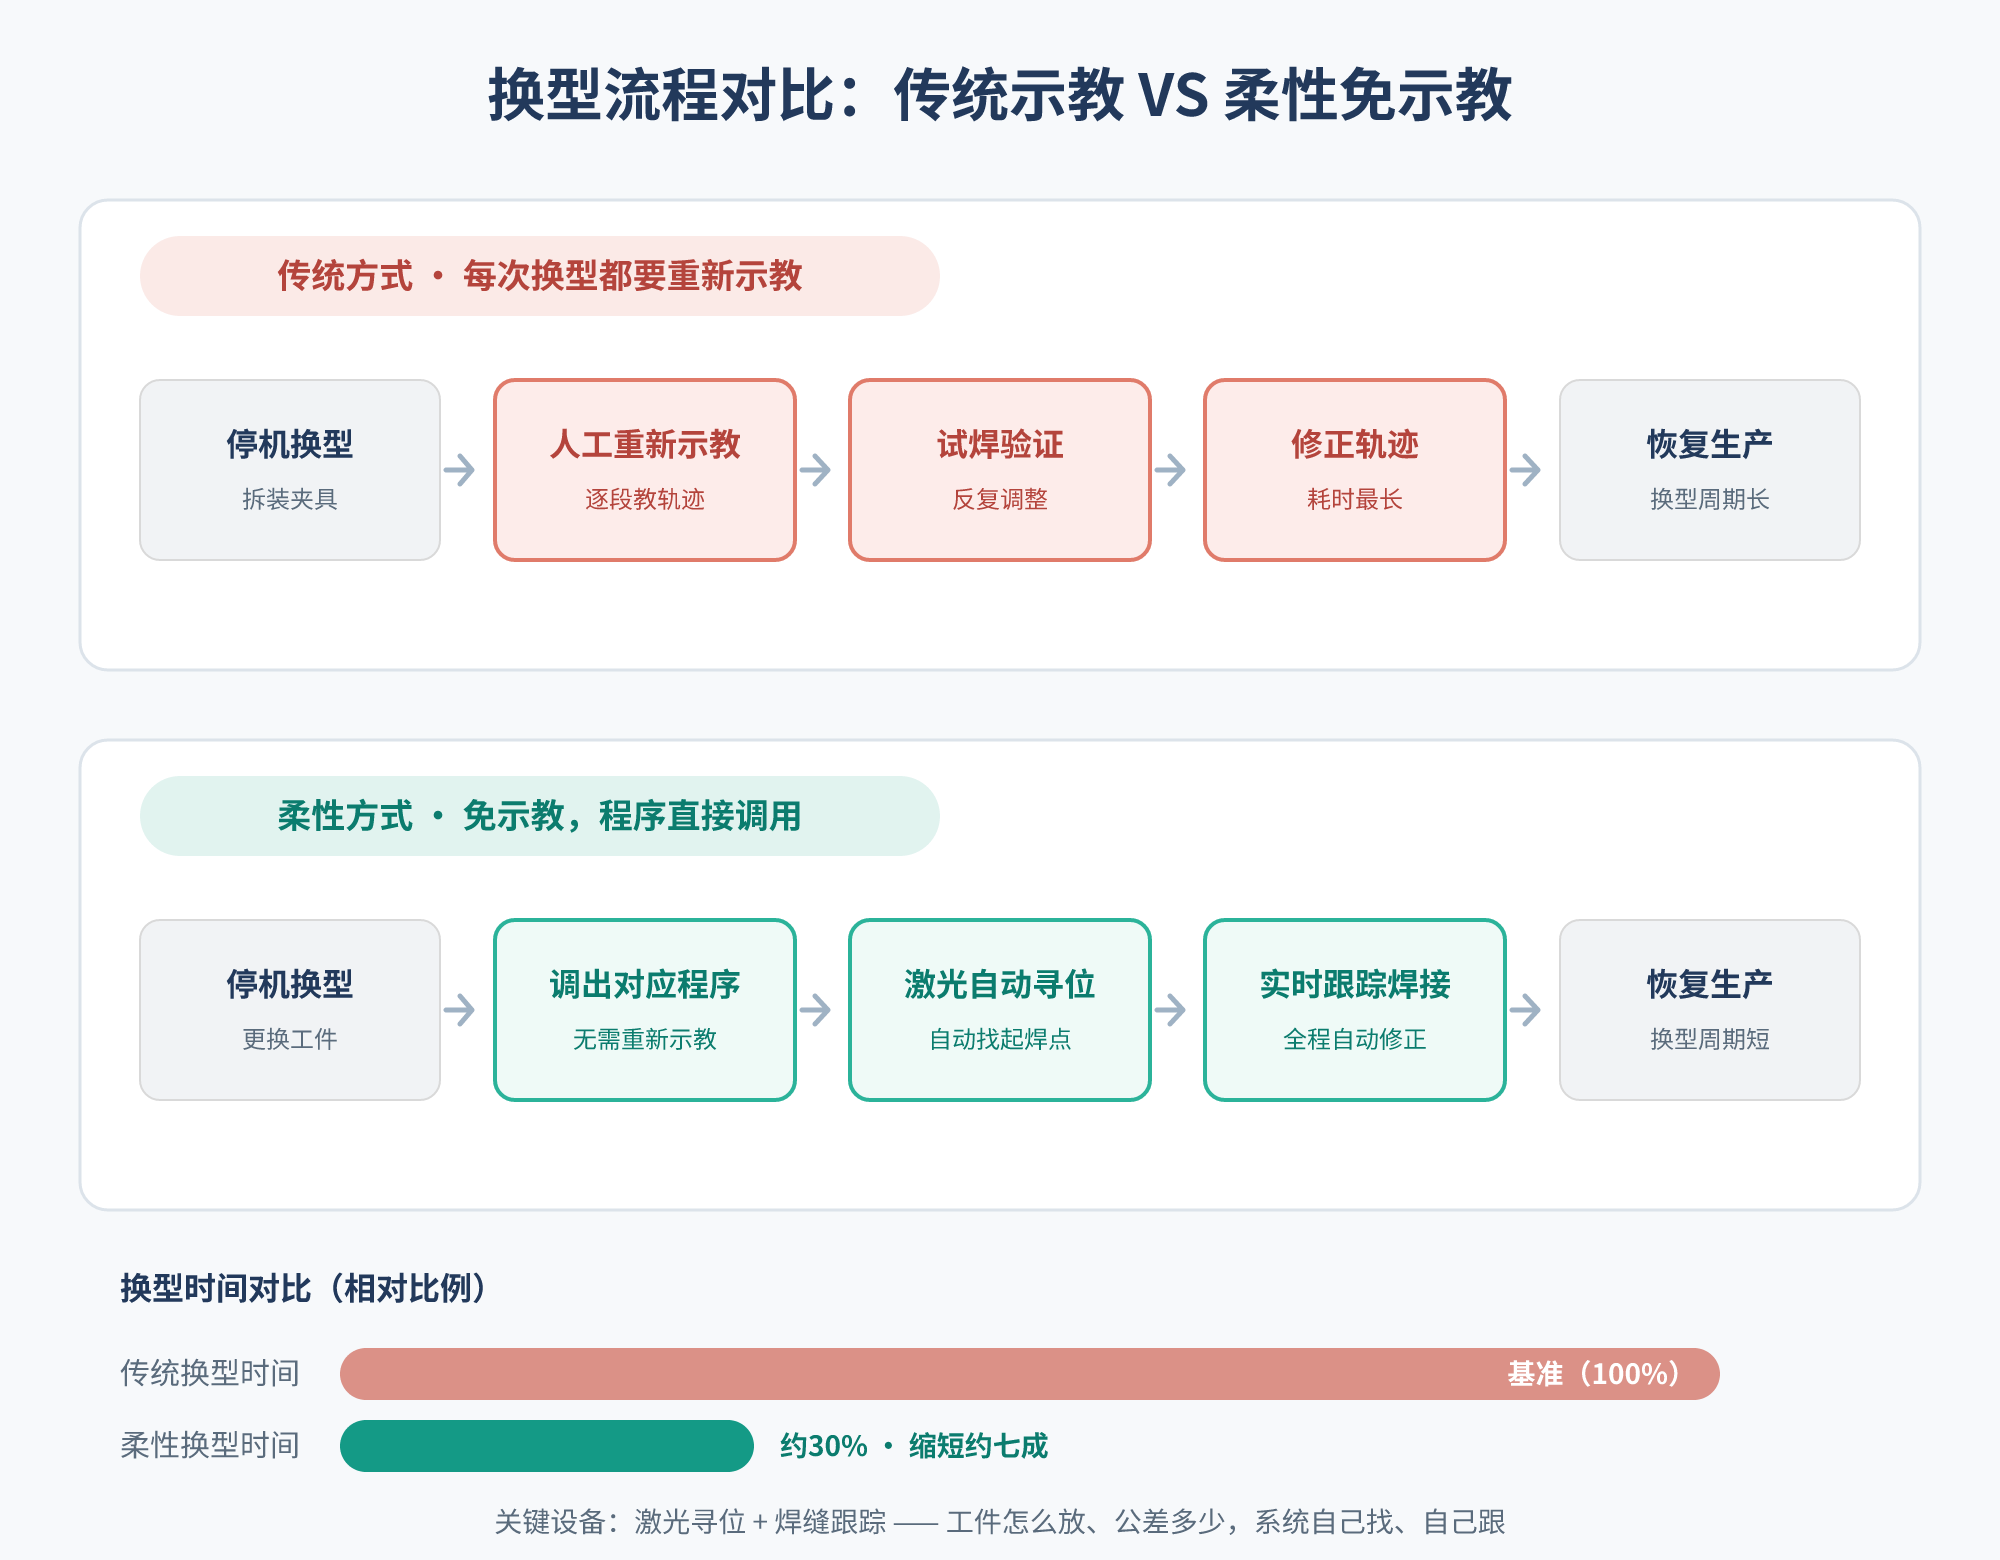
- 传统方式:人示教轨迹;工件必须摆正;换型要重新示教;靠夹具保证精度。
- 柔性方式:系统自动找焊缝;工件位置容差大;换型免示教;靠实时跟踪保证精度。
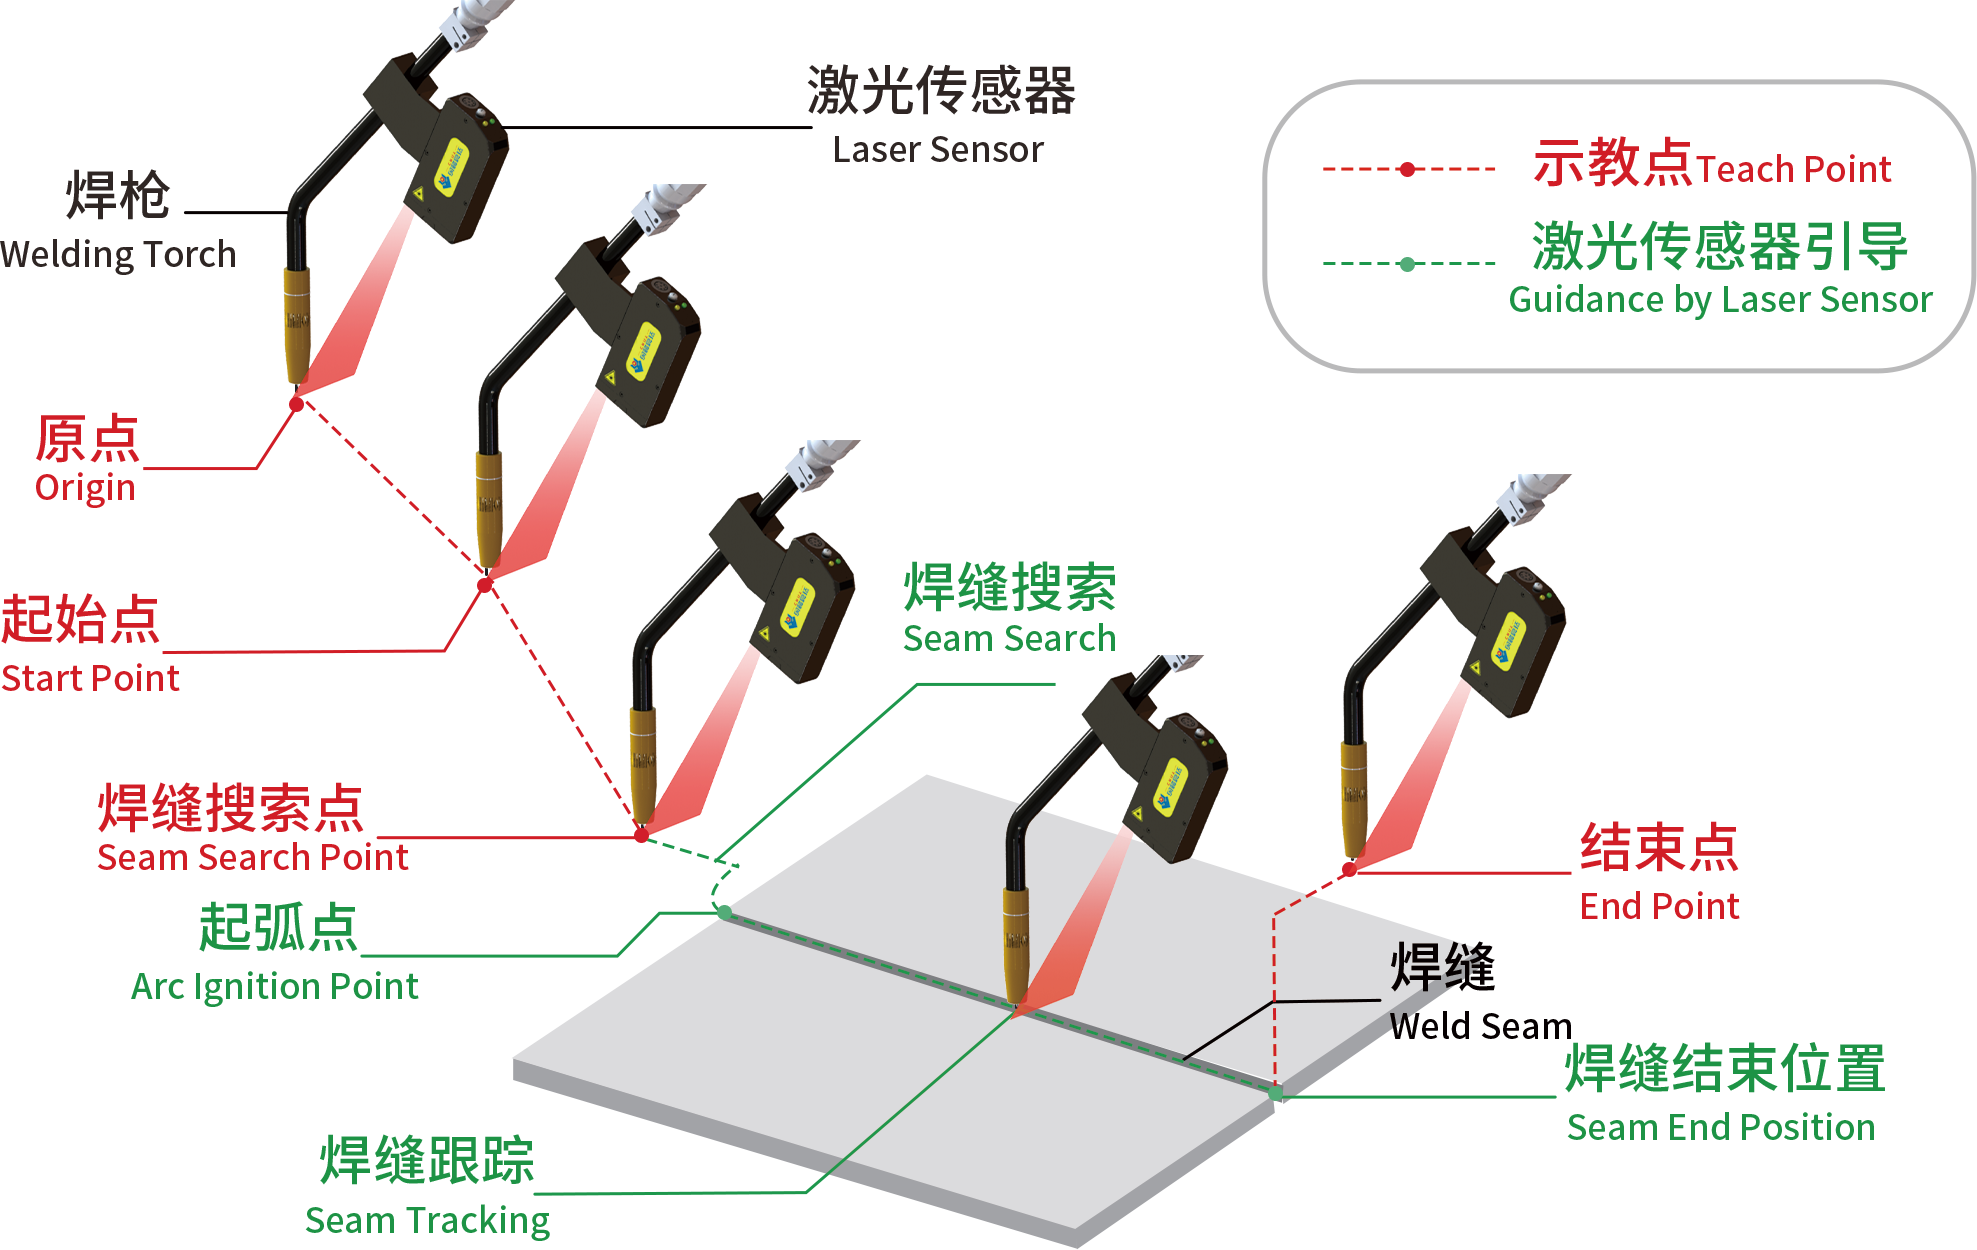
关键设备:激光寻位 + 焊缝跟踪系统。
它的价值就在于:工件怎么放、公差多少,系统自己找、自己跟。
三、具体方案配置
方案A:机器人 + 激光寻位 + 焊缝跟踪
- 机器人:六轴关节机器人。
- 寻位:激光寻位,自动找起焊点。
- 跟踪:实时焊缝跟踪,全程修正。
- 换型:调出对应程序,无需示教。
适用:多品种、中等尺寸工件、焊缝形式多样。
方案B:专机 + 激光跟踪
- 主体:龙门、悬臂、变位机专机。
- 跟踪:激光焊缝跟踪。
- 特点:适合长直缝、环缝、批量适中。
适用:品种有变化但焊缝形式相对固定。
方案C:协作机器人 + 跟踪
- 主体:协作机器人,可拖动示教。
- 跟踪:激光寻位跟踪。
- 特点:部署灵活,占地小,可人机协同。
适用:小件、多品种、场地紧张。
四、柔性化改造前要算清楚的三笔账
- 换型账:现在每次换型示教耗时 × 换型频次。
- 质量账:现在返修率 × 返修工时成本。
- 人工账:焊工人数 × 综合用工成本。
判断标准:如果换型示教时间占生产时间比例高,比如超过 15%,柔性自动化的收益就会非常明显。
五、效果预估(相对比例)
- 换型示教时间:改造前为基准,改造后缩短约七成。
- 对工人经验依赖:改造前较高,改造后显著降低。
- 工件位置容差:改造前较小,需精确装夹;改造后明显放宽。
- 焊缝一致性:改造前受人工状态影响;改造后稳定。
- 设备利用率:改造前受换型制约;改造后明显提升。
注:以上为相对比例,实际效果因工件复杂度、批量大小而异。
六、落地实施四步走
- 第一步:梳理产品族,归类焊缝形式。目标:找出共性与差异。
- 第二步:选典型工件做现场试焊。目标:验证可行性。
- 第三步:确定配置方案与工艺流程。目标:定方案。
- 第四步:分步实施,先上一条线。目标:控制风险。
重要建议:不要一次全面铺开。先选一条最有代表性的产线试点,跑通了再复制。多品种小批量的自动化,本质上是一个“边用边调”的过程。
七、常见顾虑解答
- “品种太杂,系统认不出来”
跟踪系统跟的是焊缝本身,不依赖品种识别。 - “工件太小,装不下传感器”
有小型化方案,最小可适应窄空间。 - “操作工不会用”
免示教设计,操作难度比传统机器人低。 - “投资收不回来”
关键看换型频次和返修率,建议先做测算。
八、小结
多品种小批量不是自动化的禁区,关键是换思路:
从“教机器人怎么焊”变成“让机器人自己找着焊”。
这条路已经有很多企业在走,而且走通了。如果你的产线也是品种杂、批量小、换型频繁,欢迎把情况告诉我们,一起评估柔性化方案的可行性。
来源声明:本文章系北京创想智控科技有限公司编辑原创或采编整理,如需转载请注明来自北京创想智控科技有限公司。以上内容部分(包含图片、文字)来源于网络,出于传递更多信息之目的。如有标注错误或侵权,请作者持权属证明与本网联系,我们将及时更正、删除,谢谢。