

什么是免示教焊接?它离我们还有多远?
“我们产线品种太多,每次换型都要重新示教,一示教就是大半天”——这是制造企业上自动化时最常抱怨的问题之一。
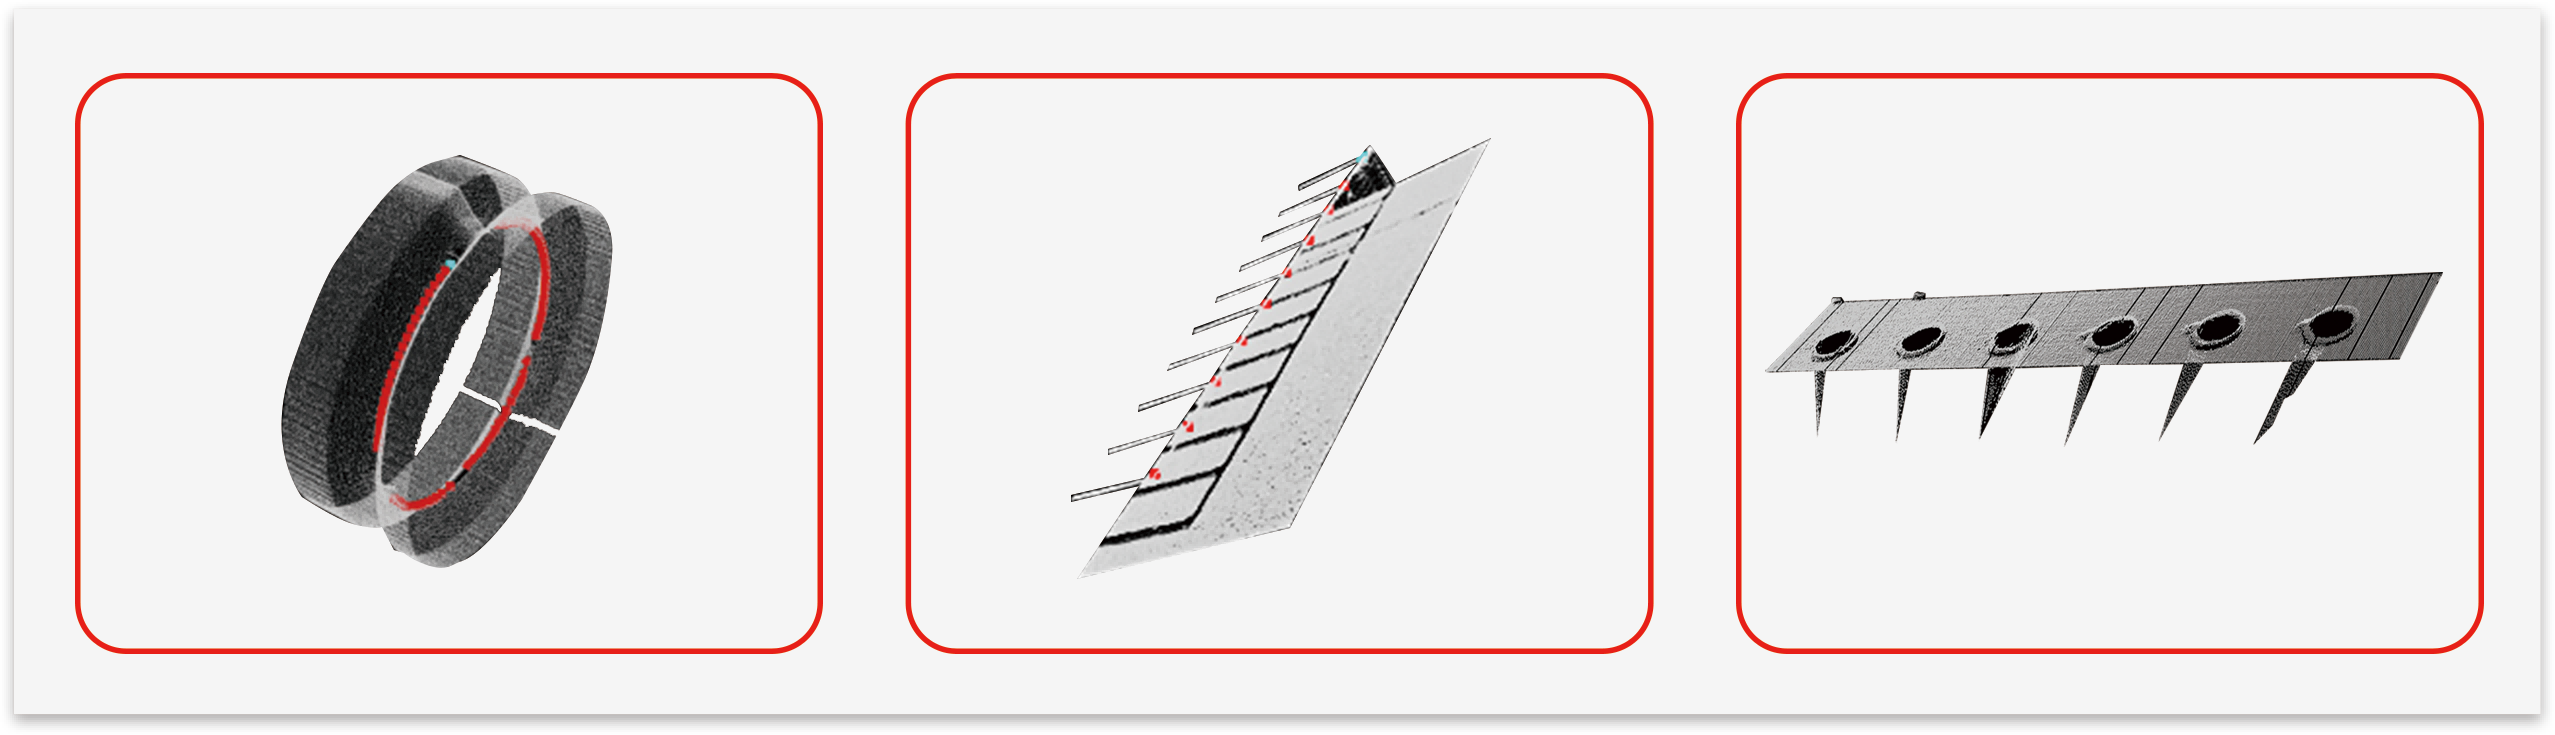
那有没有可能,焊机器人不用示教也能干活?这就是"免示教焊接"要解决的问题。今天把它讲清楚。
一、先搞懂:什么是"示教"
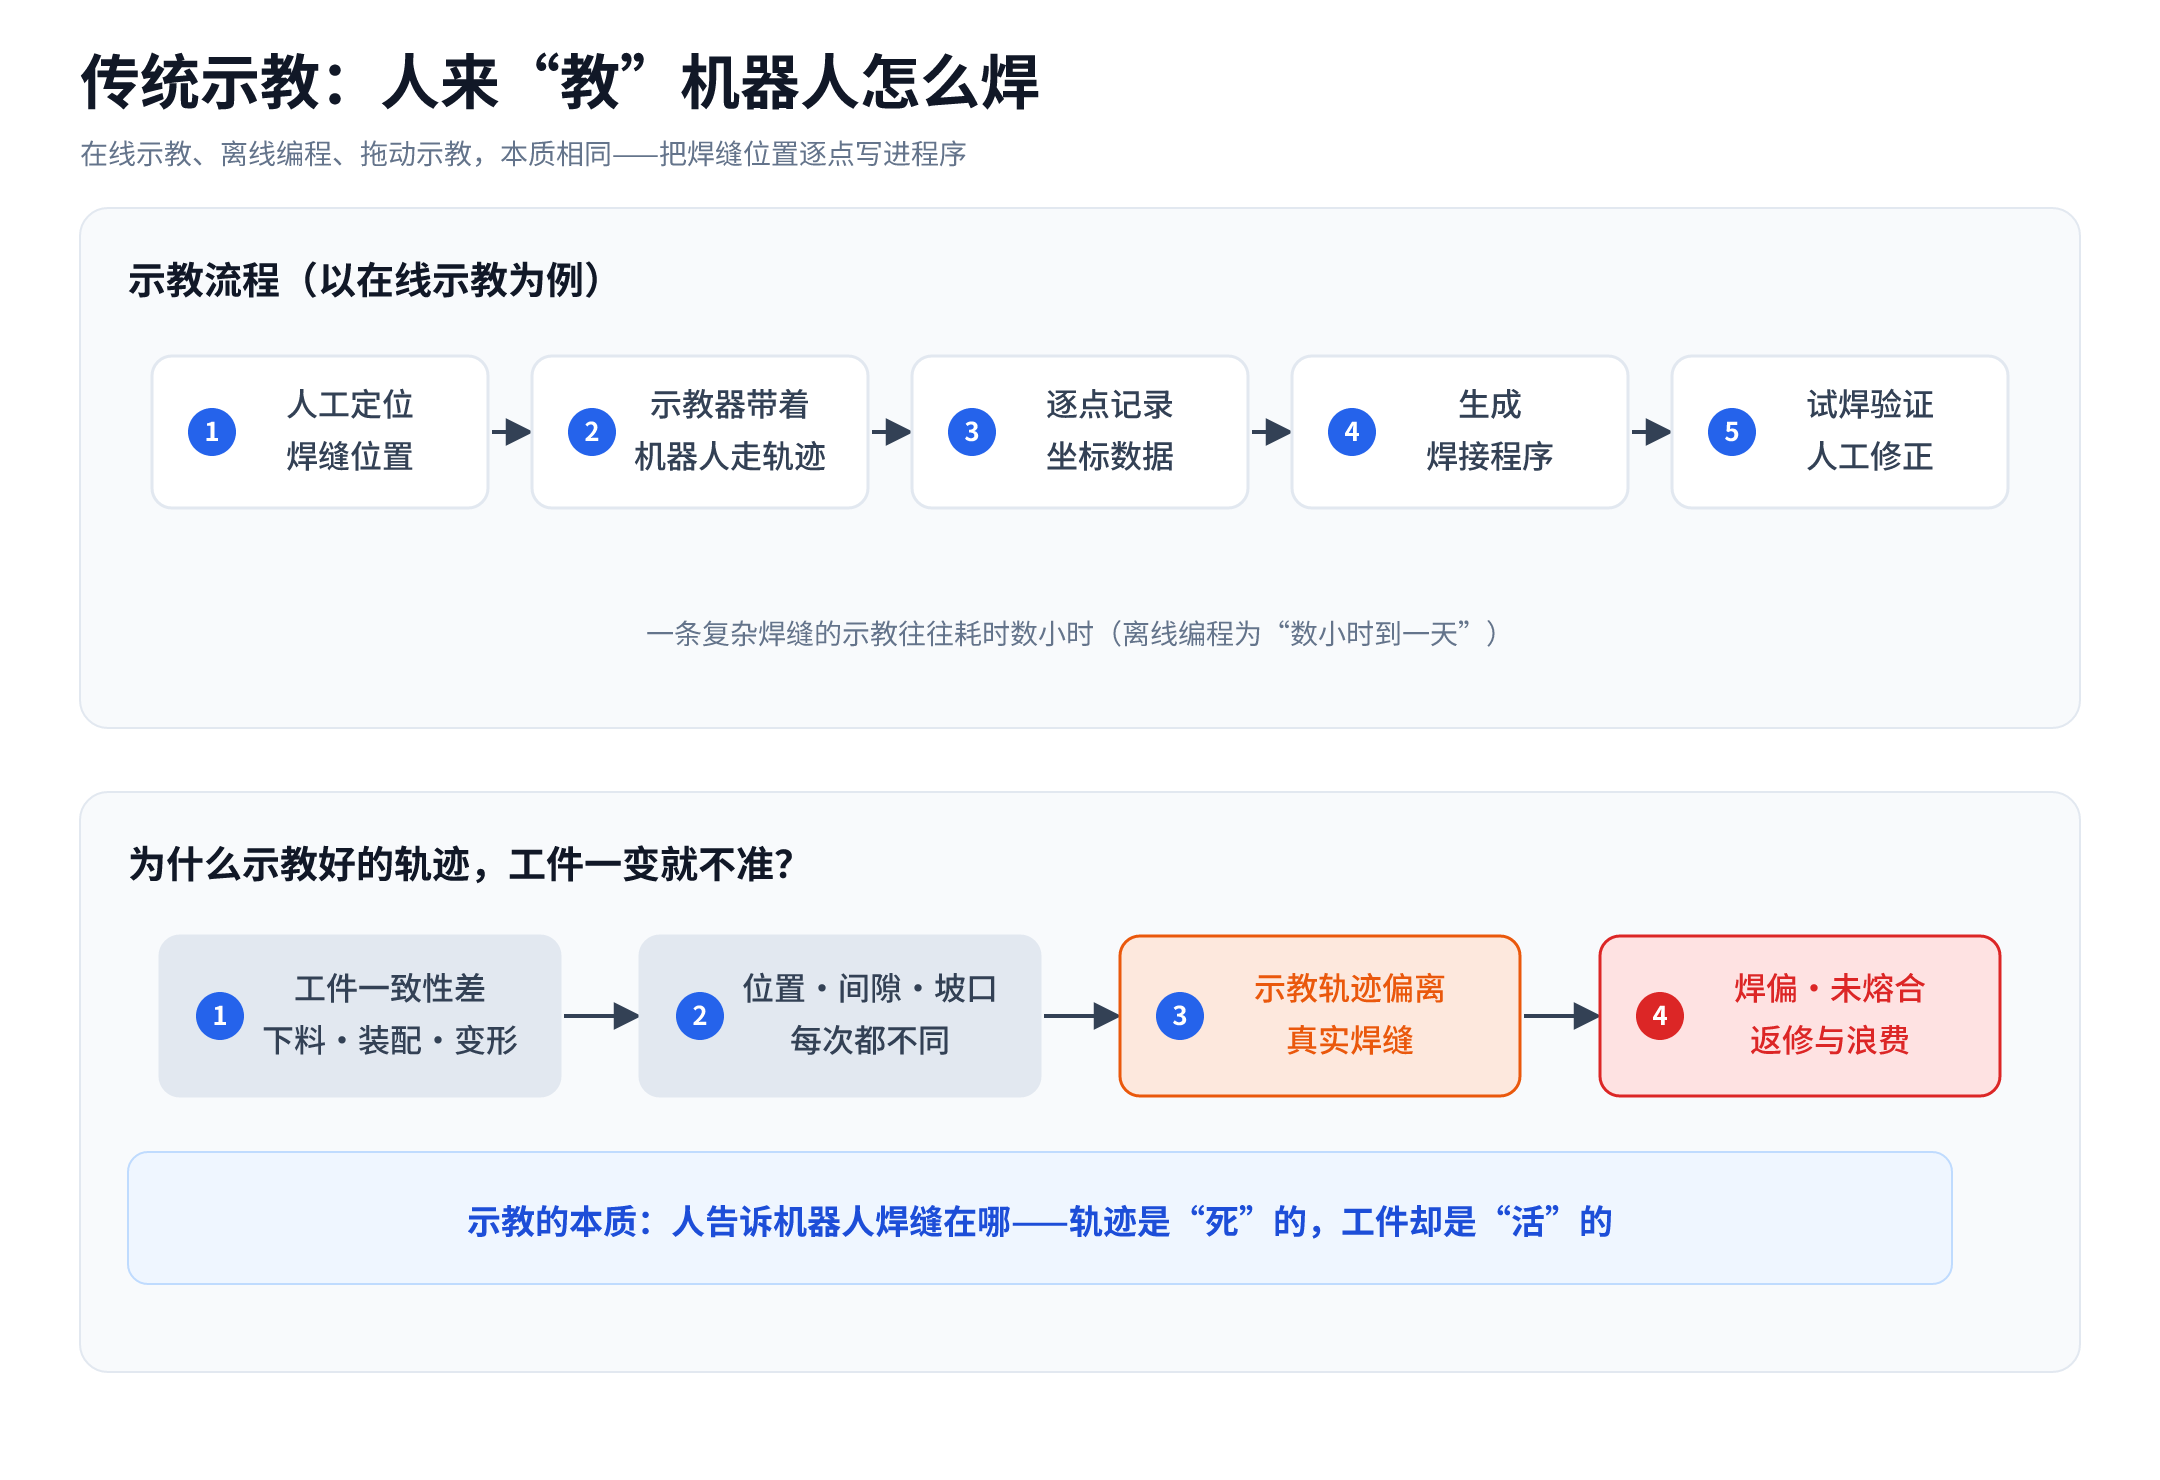
示教,就是人来"教"机器人怎么焊。
| 示教方式 | 怎么做 | 耗时 |
|---|---|---|
| 在线示教 | 拿示教器一点点带机器人走轨迹 | 一条复杂焊缝数小时 |
| 离线编程 | 在软件里画好轨迹再下发 | 数小时到一天 |
| 拖动示教 | 手拉着机器人走一遍 | 相对快,但要人操作 |
核心问题:示教的本质是"人告诉机器人焊缝在哪"。可现实中,每件工件的位置、间隙、坡口都不一样,工件一致性一差,示教好的轨迹就不准了。
二、免示教的三个层次
市面上说"免示教",其实水平差别很大,大致分三个层次:
| 层次 | 技术方案 | 免示教程度 |
|---|---|---|
| Level 1 | 激光寻位 | 免去"找起焊点"的示教 |
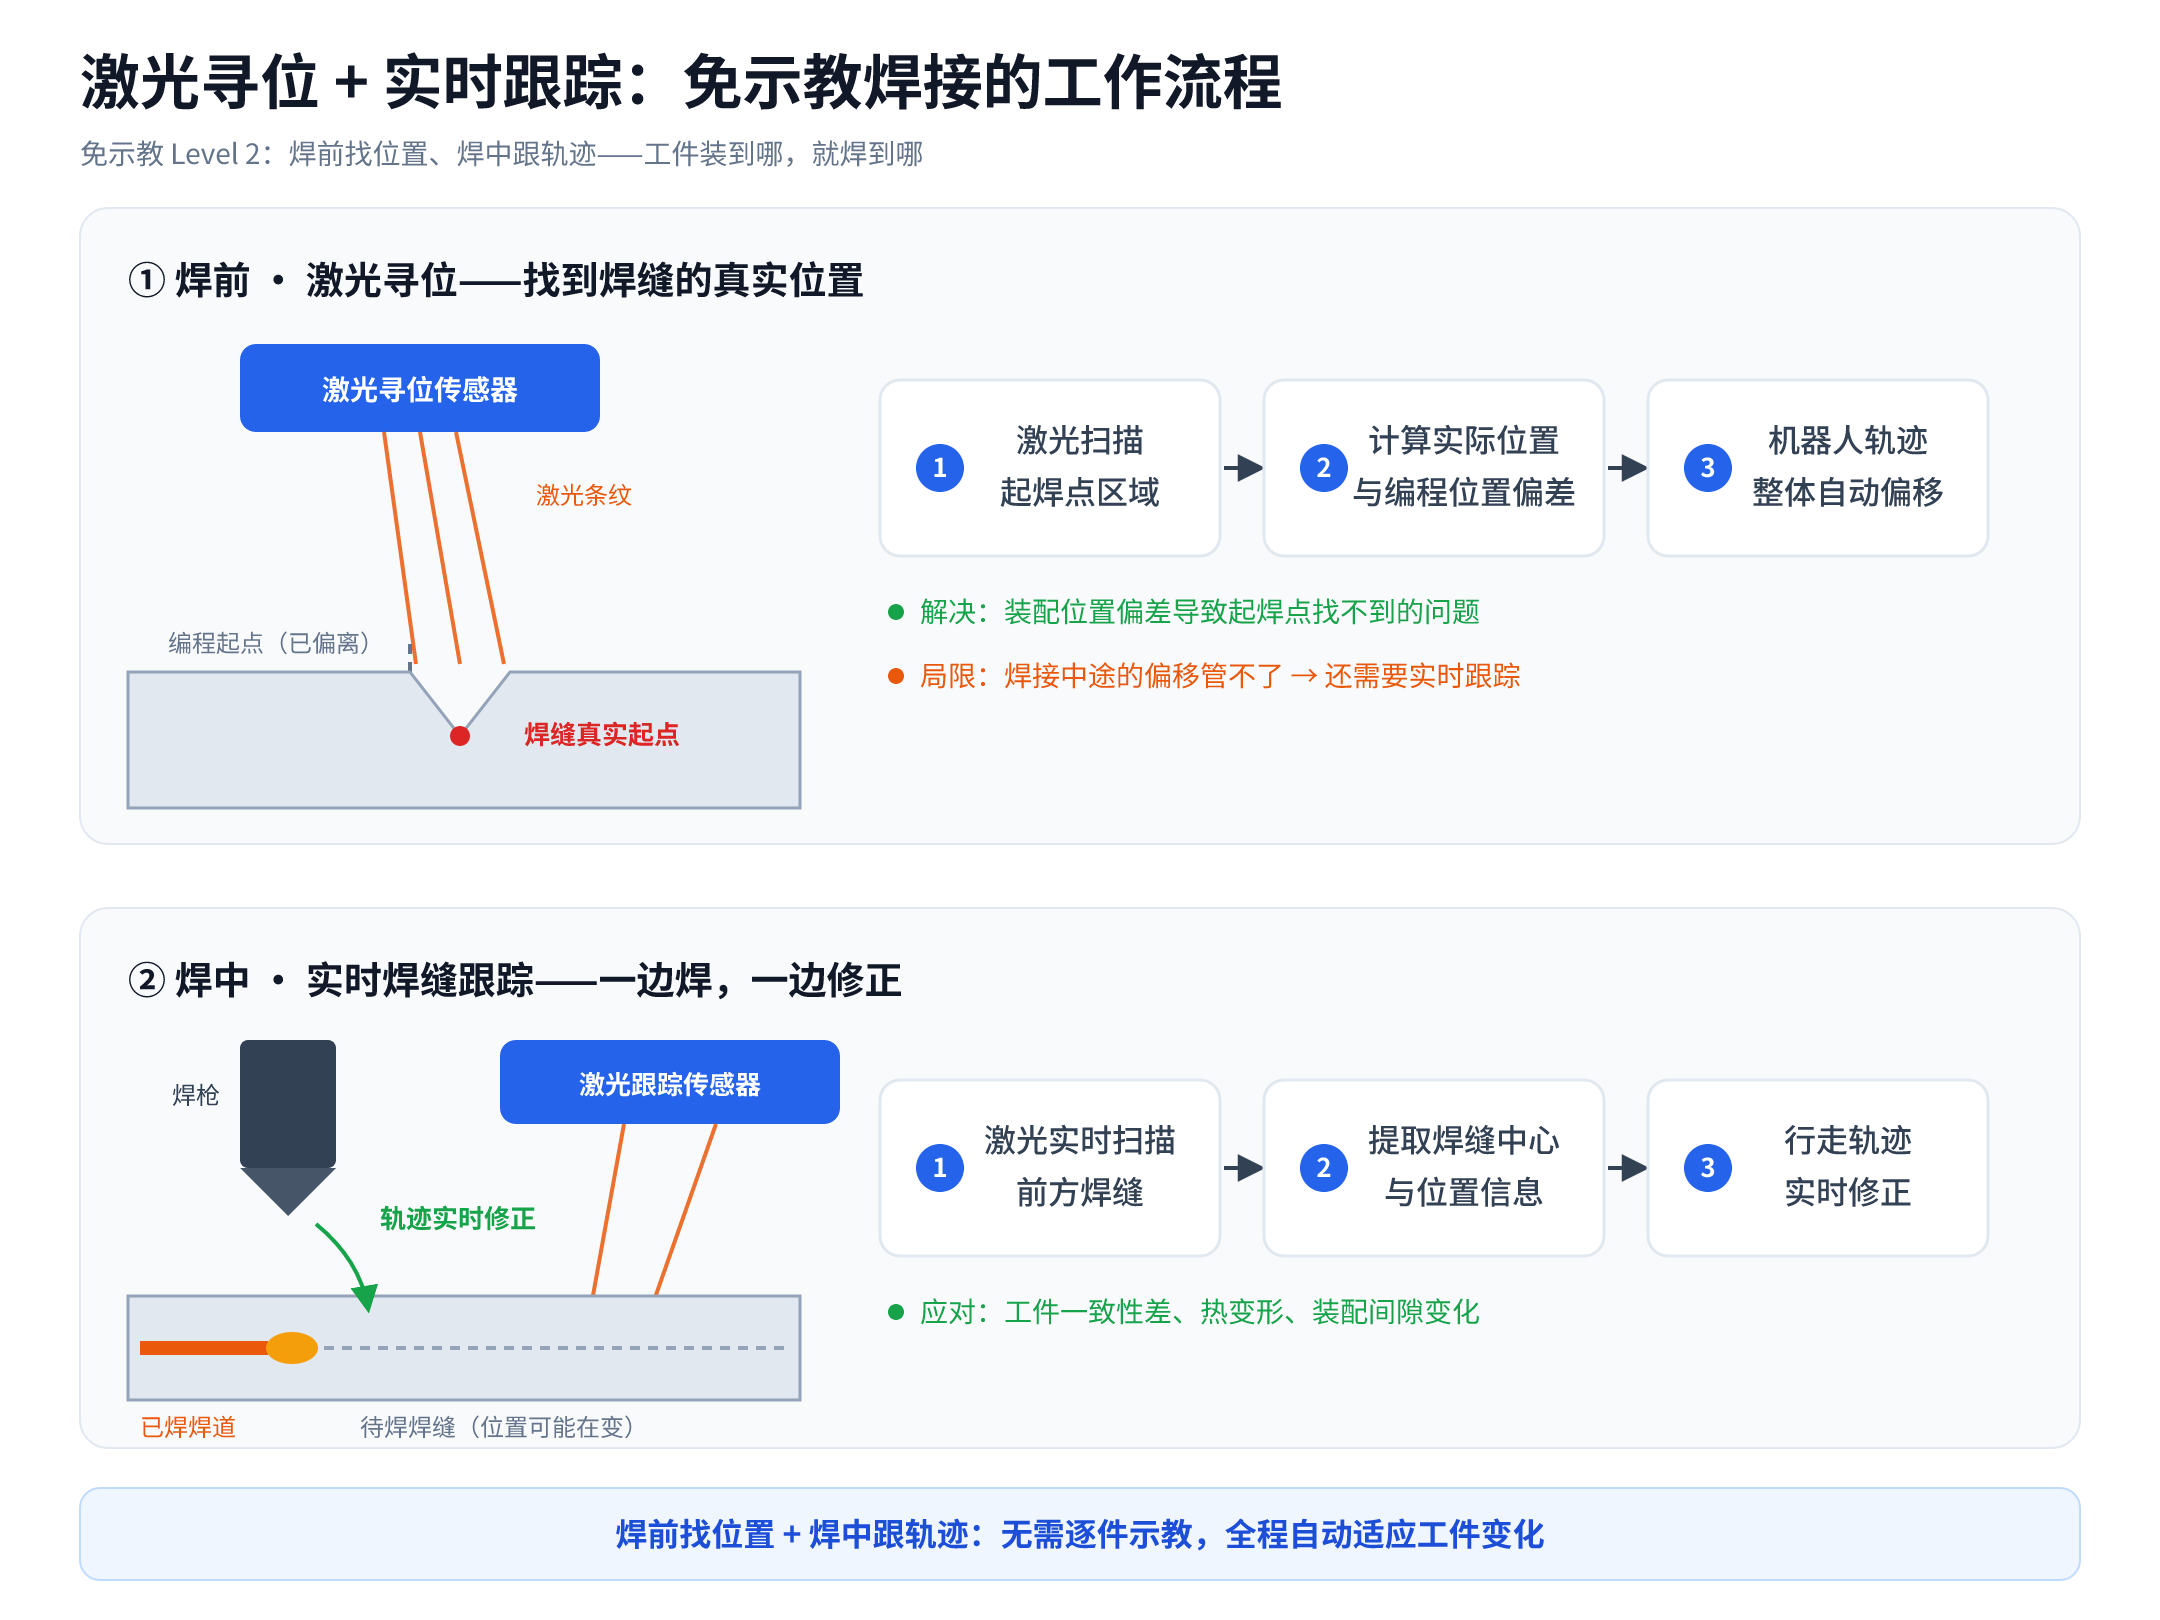
| Level 2 | 激光寻位 + 焊缝跟踪 | 免去轨迹示教,实时跟随 |
| Level 3 | 3D 扫描 + 路径自动规划 | 完全免示教,工件任意摆放 |
Level 1:激光寻位
焊前先用激光在工件上扫几个点,找到焊缝的真实起点和位置,机器人据此自动偏移。
解决了什么:工件装配位置偏差导致起焊点找不到的问题。
没解决什么:焊缝中途的偏移(因为焊起来后位置还可能变)。
Level 2:激光寻位 + 实时跟踪
在寻位基础上,焊接过程中激光实时扫描焊缝,一边焊一边修正轨迹。
解决了什么:工件一致性差、热变形、装配间隙变化导致的全程偏移。
现状:这是目前主流可落地的方案,也是绝大多数企业的现实选择。
Level 3:完全免示教
用 3D 扫描仪把工件整体扫一遍,软件自动识别所有焊缝并规划焊接顺序和轨迹。
解决了什么:连"焊缝在哪"都不用告诉机器人,理论上工件随便放。
现状:适合单件、小批量、异形件,但软件开发难度大,对不同工件的泛化能力还在进化中。
三、免示教离我们有多远?
| 层次 | 成熟度 | 适用场景 | 建议 |
|---|---|---|---|
| Level 1 寻位 | 很成熟 | 大批量、位置偏差小的工件 | 可放心上 |
| Level 2 寻位+跟踪 | 成熟 | 一致性差、长焊缝、热变形场景 | 当前最优解 |
| Level 3 全免示教 | 发展中 | 单件小批、异形件 | 关注,但别指望解决所有问题 |
结论很清楚:如果你问"能不能完全不示教",答案是目前只有特定场景能做到;但如果你问"能不能大幅减少示教工作量",答案是可以,而且效果很明显。
四、减少示教,到底能省多少?
| 环节 | 传统方式 | 寻位+跟踪方式 |
|---|---|---|
| 新产品试制 | 需完整示教 | 扫描标定即可 |
| 换型调整 | 需重新示教 | 免示教,自动适应 |
| 换型耗时 | 基准 | 缩短约七成 |
| 对操作者经验依赖 | 高 | 低 |
| 工件位置容差 | 小 | 明显放宽 |
注:以上为相对比例,实际因工件复杂度不同而有差异。
五、别被"全自动"话术带偏
三个提醒:
| 话术 | 理性看法 |
|---|---|
| "完全免示教,随便放" | 看它能不能应对你的实际工件公差 |
| "什么焊缝都能焊" | 问清楚角焊缝、多层焊、窄间隙是否支持 |
| "装上就不用管了" | 跟踪系统仍需日常清洁保养保护镜 |
最可靠的做法:拿你自己的工件现场试。参数表会美化,实际焊接效果不会骗人。
六、小结
示教的本质是"人告诉机器人焊缝在哪",工件一致性一差就失效
免示教分三层,Level 2(寻位+实时跟踪)是当前最成熟的方案
完全免示教适合单件小批和异形件,还在发展中
不管哪一层,能大幅减少示教工作量是确定的
想知道你的工件适合哪一层方案?把工件类型、批量、焊缝形式发给我们,可以帮你判断。