

机器人焊接常见缺陷及解决方案全梳理
机器人焊接比人工焊接稳定得多——但"稳定"不等于"不出问题"。
焊偏、未焊透、咬边、气孔……这些焊接缺陷在机器人产线上依然会发生。今天创想智控把常见缺陷一次性梳理清楚,告诉你原因和对策。
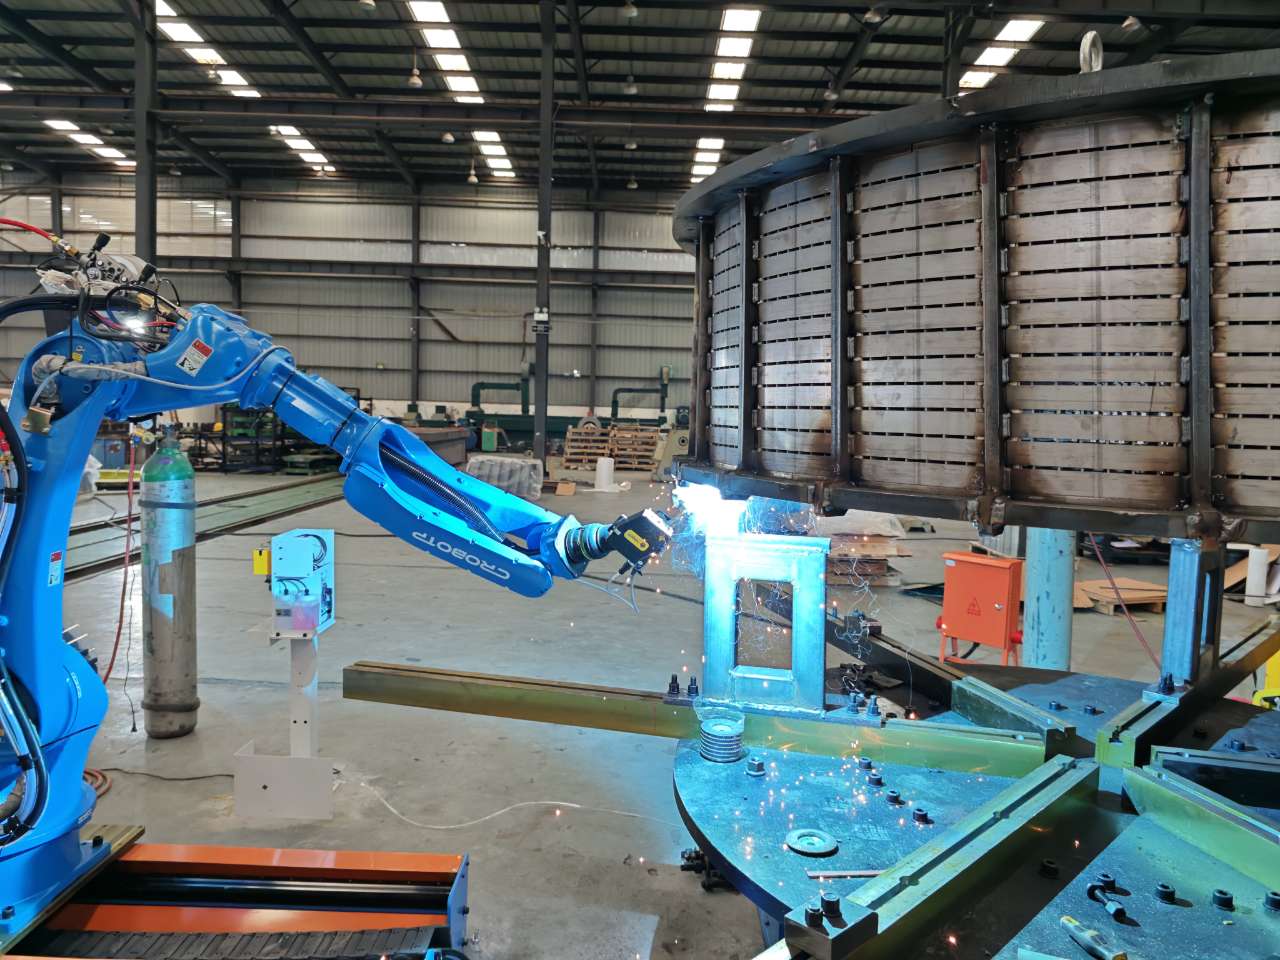
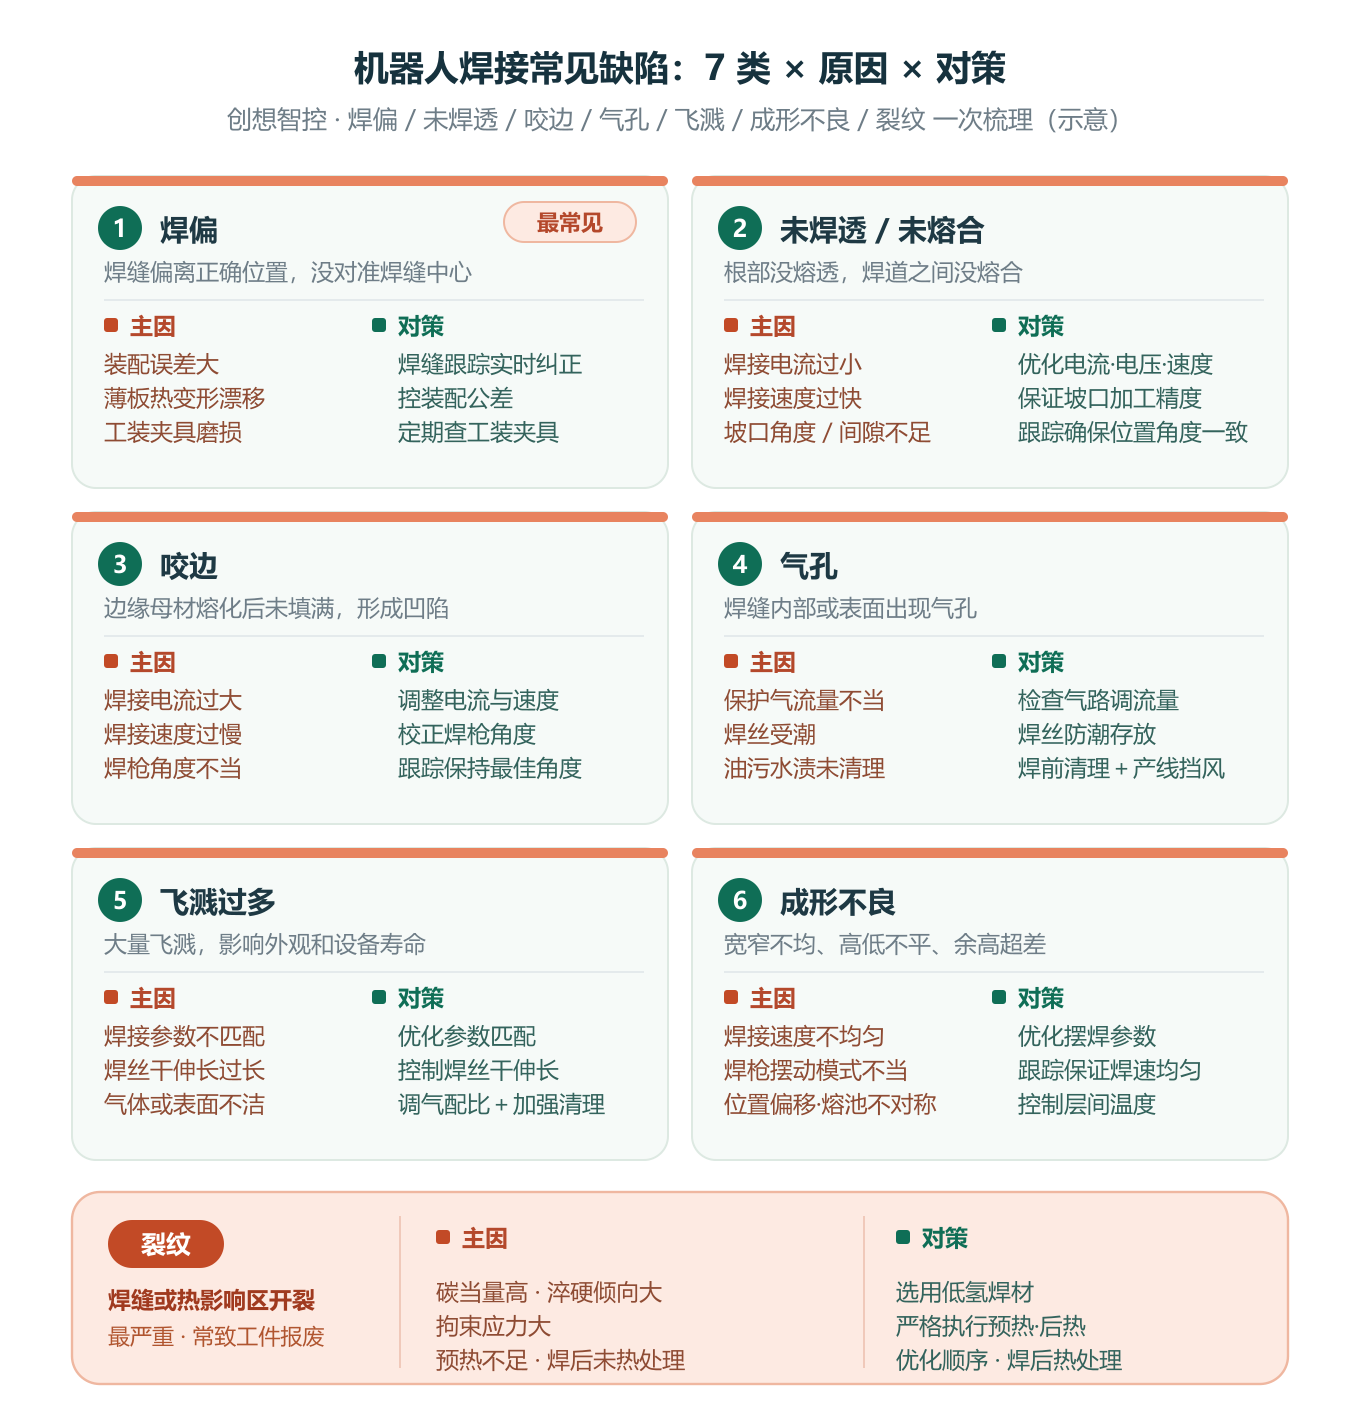
一、焊偏(最常见)
现象:焊缝偏离正确位置,焊枪没有对准焊缝中心。
原因:
工件装配误差大,实际焊缝位置与示教轨迹不符
薄板热变形导致焊缝位置漂移
工装夹具磨损,定位精度下降
解决方案:
引入焊缝跟踪系统,实时纠正焊枪位置
定期检查工装夹具精度
控制装配公差
二、未焊透 / 未熔合
现象:焊缝根部未完全熔透,或焊道之间未完全熔合。
原因:
焊接电流过小
焊接速度过快
坡口角度不够或间隙过小
焊枪角度偏差
解决方案:
优化焊接工艺参数(电流、电压、速度)
确保坡口加工精度
使用焊缝跟踪系统保证焊枪角度和位置一致性
三、咬边
现象:焊缝边缘母材被熔化后未填满,形成凹陷。
原因:
焊接电流过大
焊接速度过慢
焊枪角度不当(偏向外侧)
电弧电压过高
解决方案:
调整电流和速度参数
校正焊枪角度
焊缝跟踪系统保证焊枪角度始终在最佳范围
四、气孔
现象:焊缝内部或表面出现气孔。
原因:
保护气体流量不足或过大
焊丝受潮
工件表面油污、水分未清理
环境风速过大
解决方案:
检查气路,确保保护气流量合适
焊丝存储注意防潮
焊前清理工件表面
产线增加挡风措施
五、飞溅过多
现象:焊接过程中产生大量飞溅,影响焊缝外观和设备寿命。
原因:
焊接参数不匹配(电压过高/电流过大)
焊丝伸出长度过长
保护气体成分不当
工件表面有锈或油污
解决方案:
优化焊接参数匹配
控制焊丝干伸长
调整保护气配比(如Ar+CO2混合气)
加强焊前清理
六、焊缝成形不良
现象:焊缝宽窄不均、高低不平、余高过大或过小。
原因:
焊接速度不均匀
焊枪摆动模式不当
焊缝位置偏移导致熔池不对称
工件热输入不稳定
解决方案:
优化摆焊参数
使用焊缝跟踪系统保证焊枪匀速沿焊缝运动
控制层间温度
七、裂纹
现象:焊缝或热影响区出现裂纹,是最严重的缺陷类型。
原因:
材料碳当量高,淬硬倾向大
焊接拘束应力大
焊前预热不足
焊后未及时热处理
解决方案:
选用低氢焊材
严格执行预热和后热工艺
优化焊接顺序,减少拘束应力
必要时进行焊后热处理
八、总结
| 缺陷类型 | 主要原因 | 核心对策 |
|---|---|---|
| 焊偏 | 装配误差/热变形 | 焊缝跟踪系统 |
| 未焊透 | 参数/坡口问题 | 优化工艺参数 |
| 咬边 | 电流过大/角度不当 | 调整参数+角度控制 |
| 气孔 | 气体/清洁问题 | 检查气路+焊前清理 |
| 飞溅 | 参数不匹配 | 优化参数+焊丝管理 |
| 成形不良 | 速度不均/摆焊不当 | 优化摆焊+跟踪系统 |
| 裂纹 | 材料/应力/预热 | 预热+焊材+顺序优化 |
九、焊缝跟踪系统能解决多少问题?
从上面的梳理可以看出,很多缺陷的根源是"焊枪没有对准"或"焊枪角度/速度不稳定"——这正是焊缝跟踪系统的核心价值。
引入焊缝跟踪系统后:
焊偏问题基本消除
咬边、成形不良大幅减少
焊接参数更稳定,未焊透概率下降
焊接质量一致性显著提升
想了解你的产线哪些缺陷可以通过焊缝跟踪改善?通过在线客服告诉我们你的工况。