

焊接机器人智能化升级:创想智控焊缝视觉跟踪系统在建筑工程挖斗焊接中的应用
现代化的建筑工程中,挖掘机是不可或缺的力量,挖斗作为挖掘机的重要部分,他的焊接质量直接决定了使用寿命和作业效率。传统的焊接方式依赖人工操作,无法确保焊缝的强度和密封性。工业自动化的进步,让焊接机器人在建筑行业也得到普及,创想智控焊缝视觉跟踪系统作为焊接自动化的重要部分,是保证建筑工程挖斗焊接智能化的重要手段。
焊缝视觉跟踪系统原理
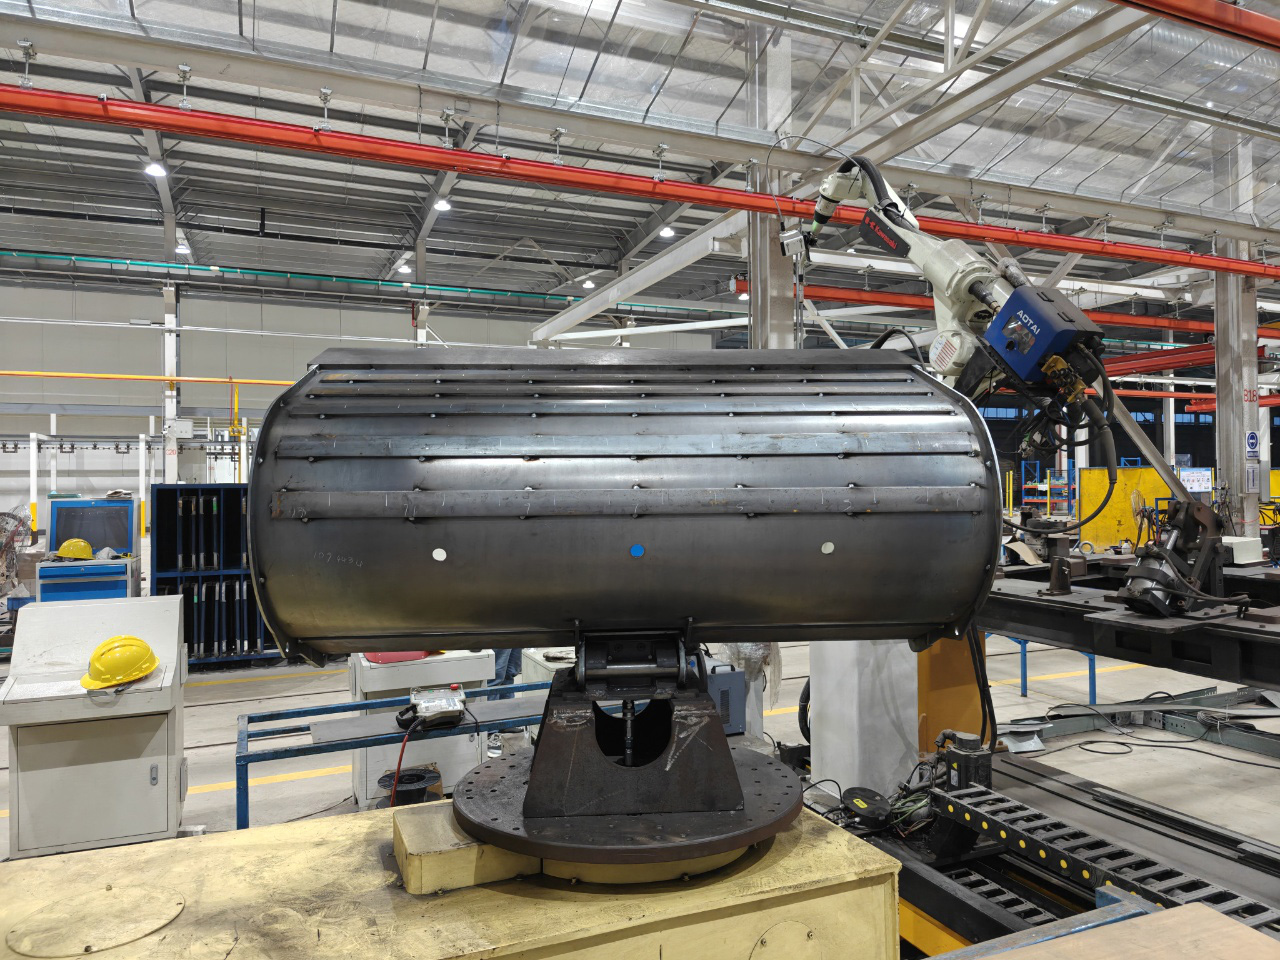
焊缝视觉跟踪系统通过高精度的视觉传感器,对焊接过程中熔池、焊缝位置以及周围环境进行实时监控。该系统利用激光位移传感器或摄像头捕捉焊缝的变化,结合图像处理和计算机视觉技术,准确判断焊缝位置和方向。传感器所采集的数据被传输至控制系统,进而指导焊接机器人自动调整焊接路径,确保焊缝位置精确,成型完美。
焊缝跟踪系统应用优势
提高焊接精度
焊缝视觉跟踪系统能够在焊接过程中实时监控焊缝位置并做出快速反应,使机器人能够精确跟踪并保持焊缝的最佳位置,从而大幅度提高焊接精度。
降低人工成本
传统的焊接机器人需要人工反复示教,尤其是在复杂和危险的焊接环境中。焊缝视觉跟踪系统减少了对人工操作的依赖,降低了劳动强度和成本。
适应复杂环境
视觉跟踪系统能有效应对焊接过程中的各种复杂情况,如工件变形、表面污染等,确保焊接质量稳定,适应不同的工作环境。
提高生产效率
自动化焊接的引入不仅提高了生产效率,还减少了人为操作带来的误差,使得焊接过程更加高效,焊缝一致性更高。
建筑工程挖斗焊接难题
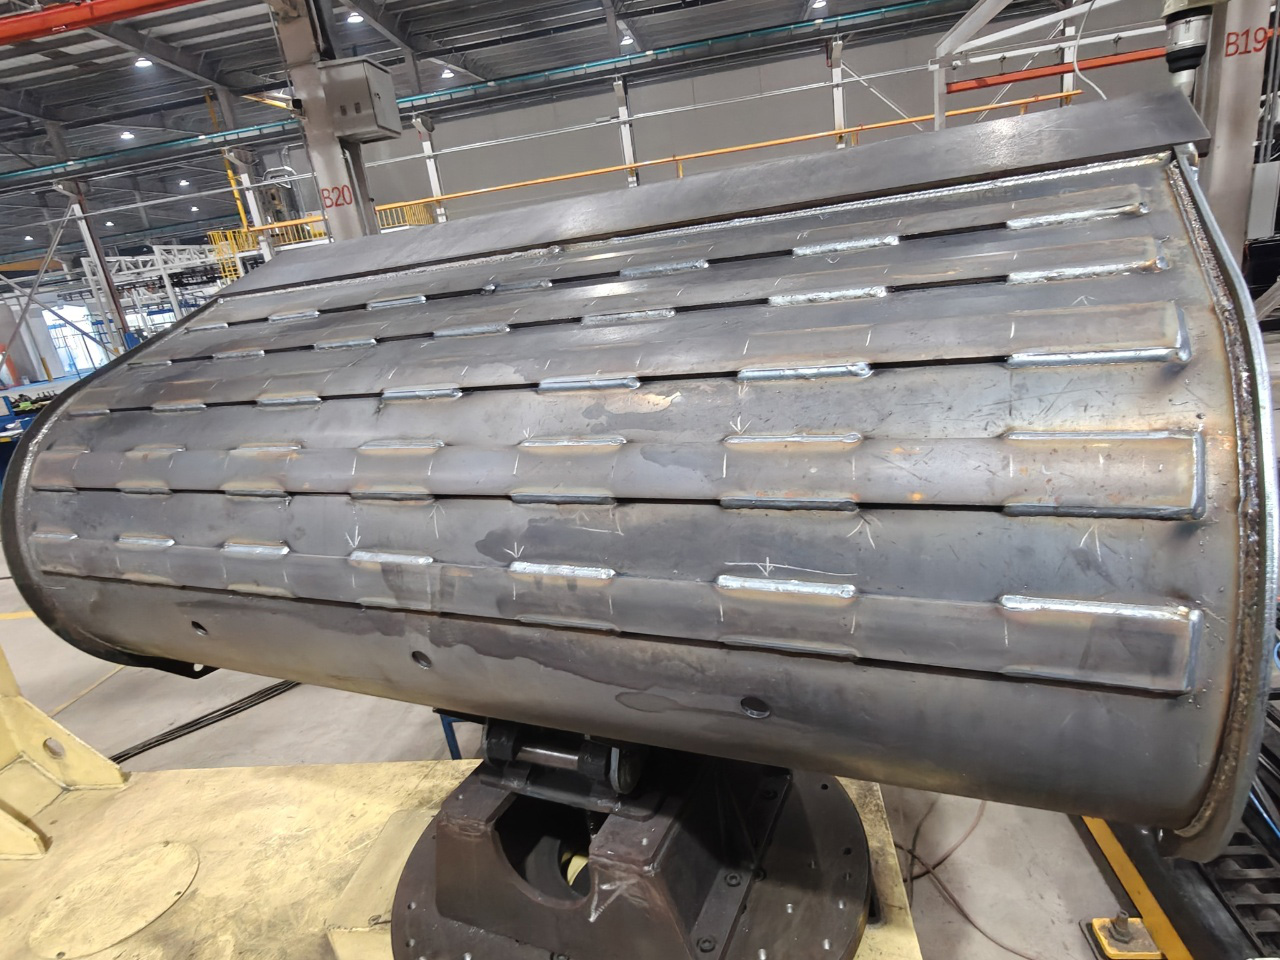
建筑工程挖斗工件尺寸大、焊缝数量多、长度长,完全依赖机器人“盲焊”,由于挖斗部件存在来料误差和装配间隙波动,极易出现焊偏、咬边、未熔合等工艺问题,影响结构强度与耐久性。
同时,若针对每种挖斗变型产品都依赖人工进行长时间、高精度的离线编程或现场示教,将耗费大量工时,严重制约生产效率与订单响应速度,难以适应小批量、多品种的工程机械生产需求。
因此,如何实现焊接过程的智能感知与实时纠偏,并提升编程效率,成为挖斗焊接自动化升级主要难题。
创想智控解决方案
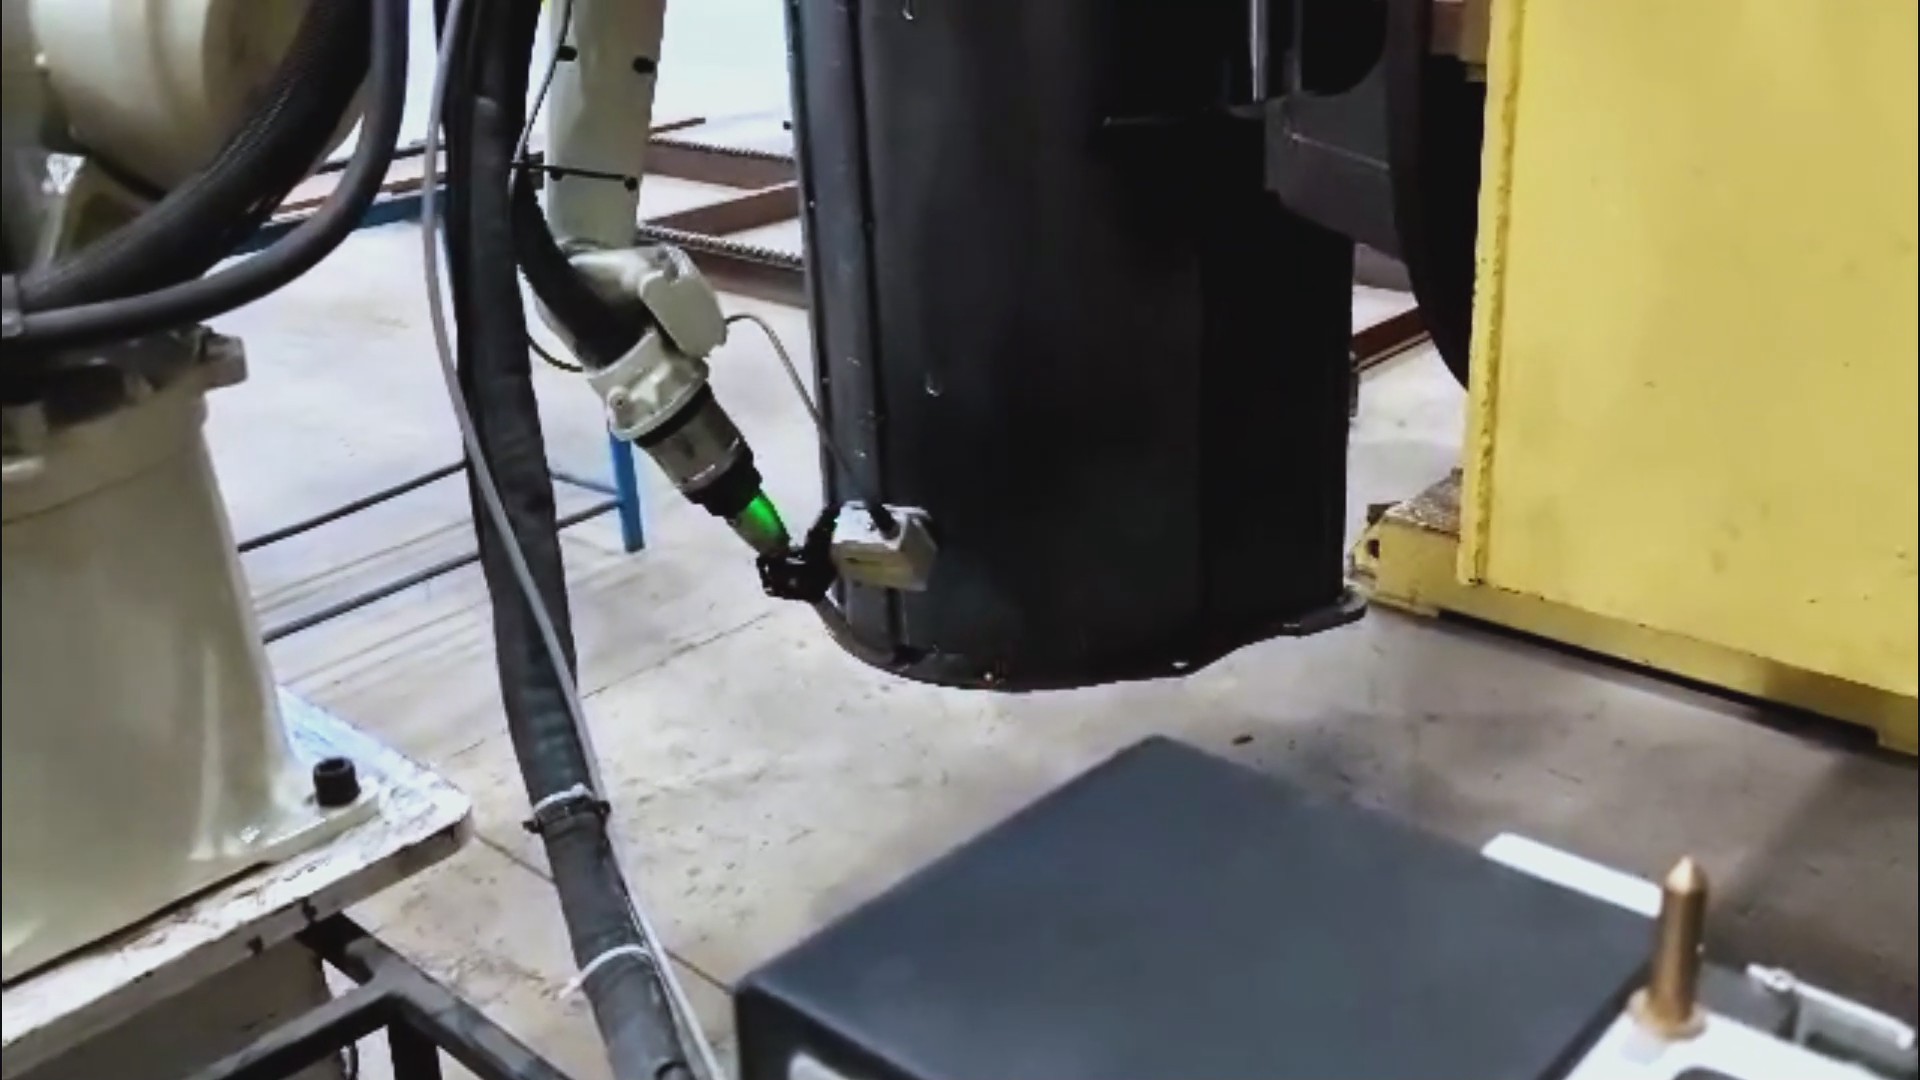
创想智控的焊缝视觉跟踪系统为建筑工程挖斗焊接带来了全新的智能化解决方案。通过该系统,焊接机器人能够实时感知和调整焊接路径,精确跟踪焊缝位置,解决了传统焊接中焊缝偏差和环境变化的问题。
具体方案包括:
高精度激光扫描:激光器向焊缝投射激光线,工业相机捕捉反射光带形成三维轮廓。
图像识别与处理:通过实时采集图像数据并进行处理,识别焊缝的形态和位置。
智能路径规划:系统能够根据工件的形状、焊缝的实际情况自动规划最佳焊接路径。
自动纠偏:进而通过控制系统,自动调整机器人的运动轨迹,有效应对装配误差、热变形等干扰。
应用案例
在某大型机械项目中,创想智控的焊缝视觉跟踪系统被应用于挖斗焊接。由于挖斗工件较大,焊缝数量多,且焊接环境恶劣,传统的人工焊接存在焊缝不均匀、精度差的问题。通过加装创想智控焊缝视觉跟踪系统,焊接机器人能够实时调整焊接路径,精确跟踪焊缝,显著提高了焊接质量和生产效率。这个项目的焊接工作从原来的人工操作转为全自动化,不仅减少了人工成本,还大大缩短了工期。
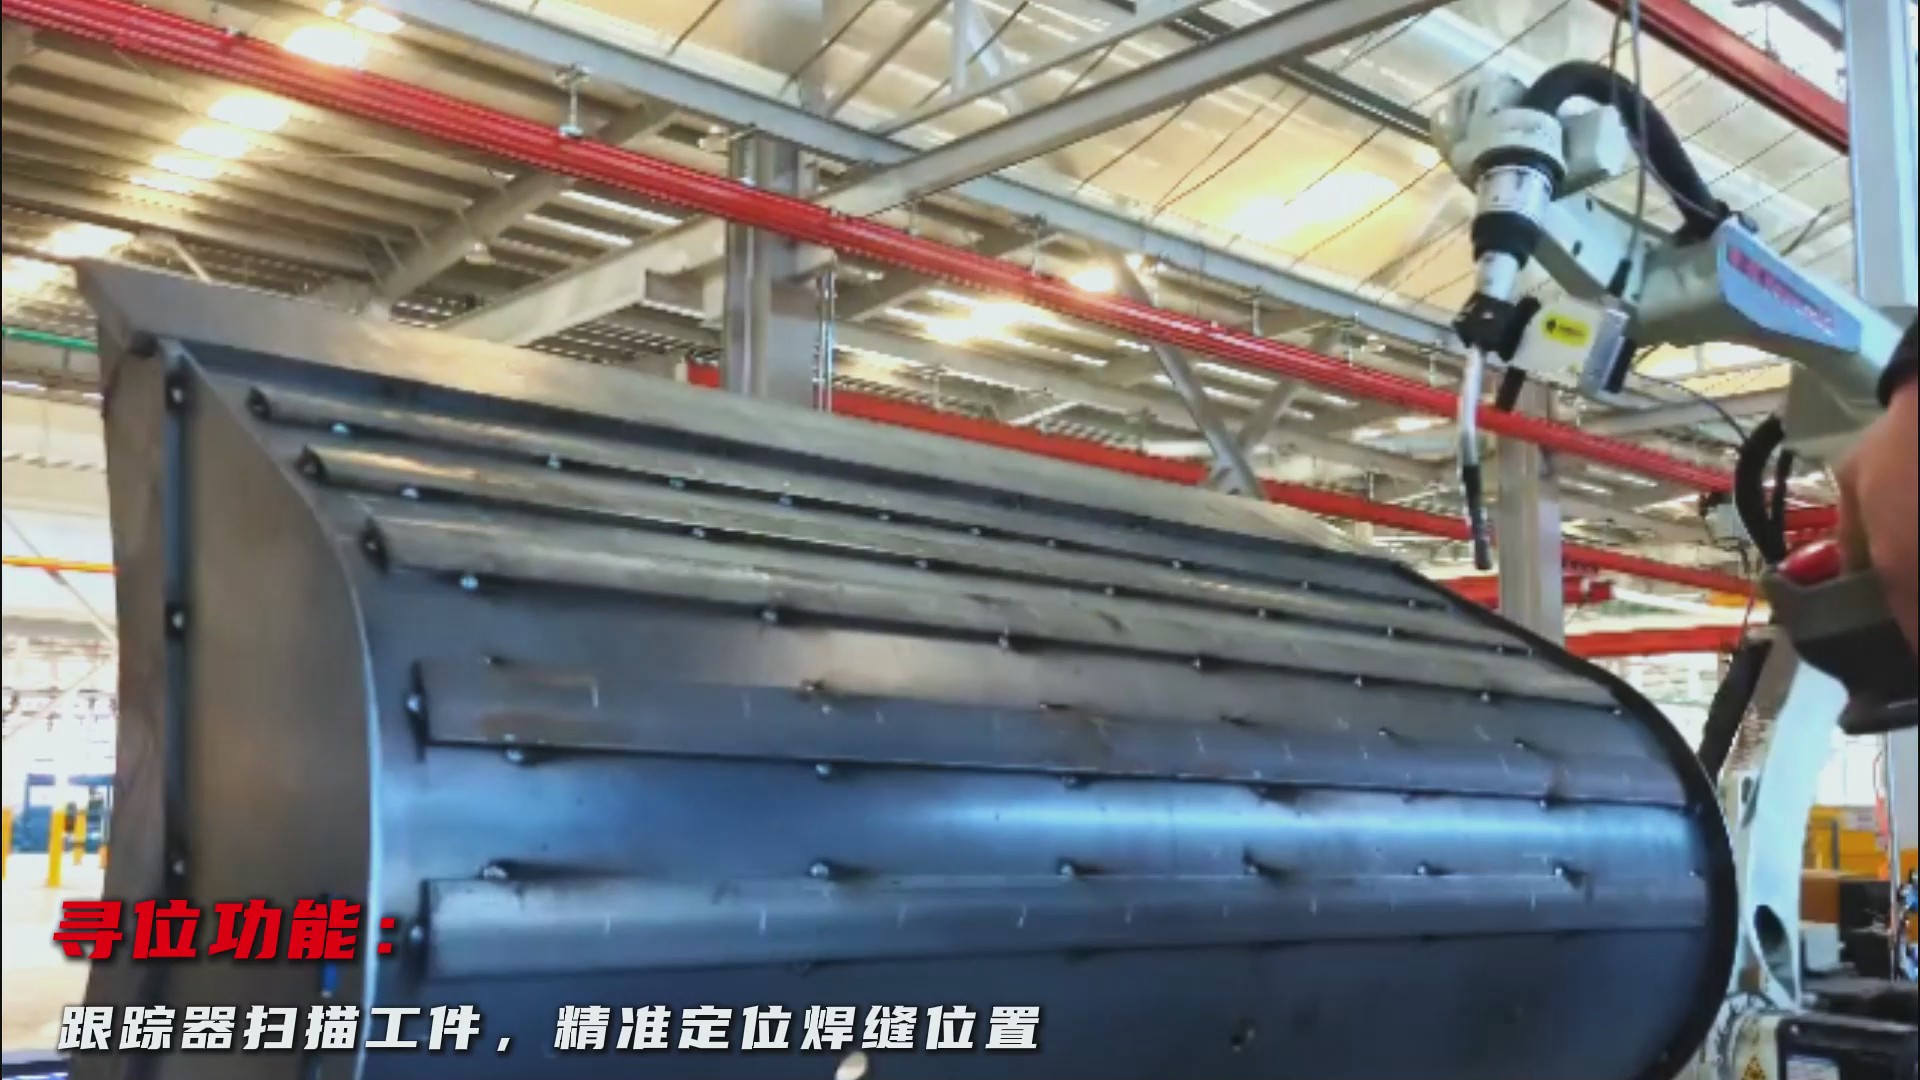
创想智控焊缝视觉跟踪系统通过自动化技术解决了建筑工程挖斗焊接中的多项难题,提升了焊接质量和生产效率。随着智能化焊接技术的不断发展,未来焊接行业将朝着更高精度、更高效率的方向迈进,推动智能制造的快速发展。