



创想智控焊缝跟踪系统的实时跟踪补偿技术详解
在焊缝跟踪的各项功能中,“实时跟踪补偿”是技术含量较高的一项,也是衡量焊缝跟踪系统性能的重要指标。
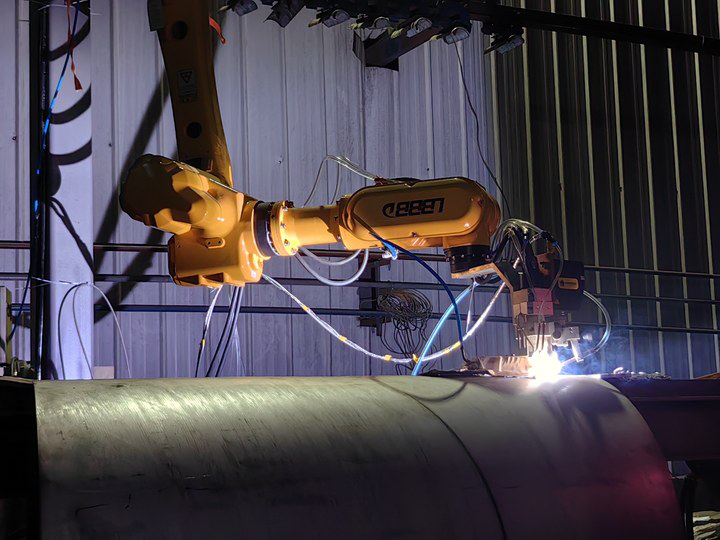
焊接过程中,焊缝位置会受到热变形、装配误差等因素影响而不断变化。系统能否快速识别焊缝偏移,并及时修正焊枪轨迹,直接影响焊接质量和稳定性。
今天,创想智控就来讲清楚这项技术是如何实现的。
一、为什么需要实时跟踪补偿?
焊接是一个动态过程,工件在焊接过程中可能持续发生变化:
热变形
焊接热量使工件逐渐变形,焊缝位置随之发生偏移。
装配应力释放
焊接过程中内部应力释放,可能导致工件位置发生变化。
长焊缝累积偏差
随着焊接距离增加,细小的位置偏差可能逐渐累积,最终造成明显焊偏。
如果系统只进行“焊接前寻位”,只能保证焊枪起点基本准确,却无法应对焊接过程中的持续变化。
因此,需要在焊接过程中持续检测并实时补偿。
二、实时跟踪补偿的技术闭环
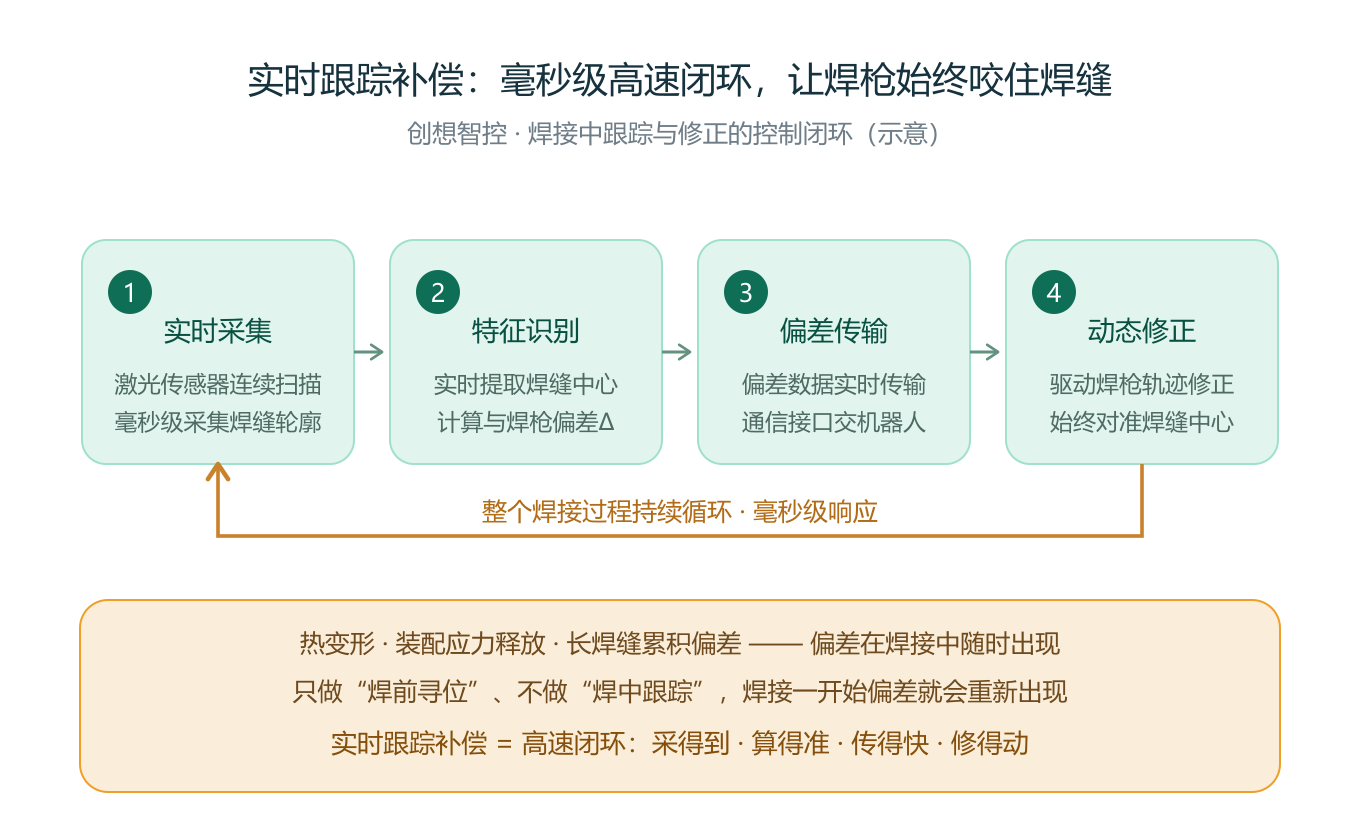
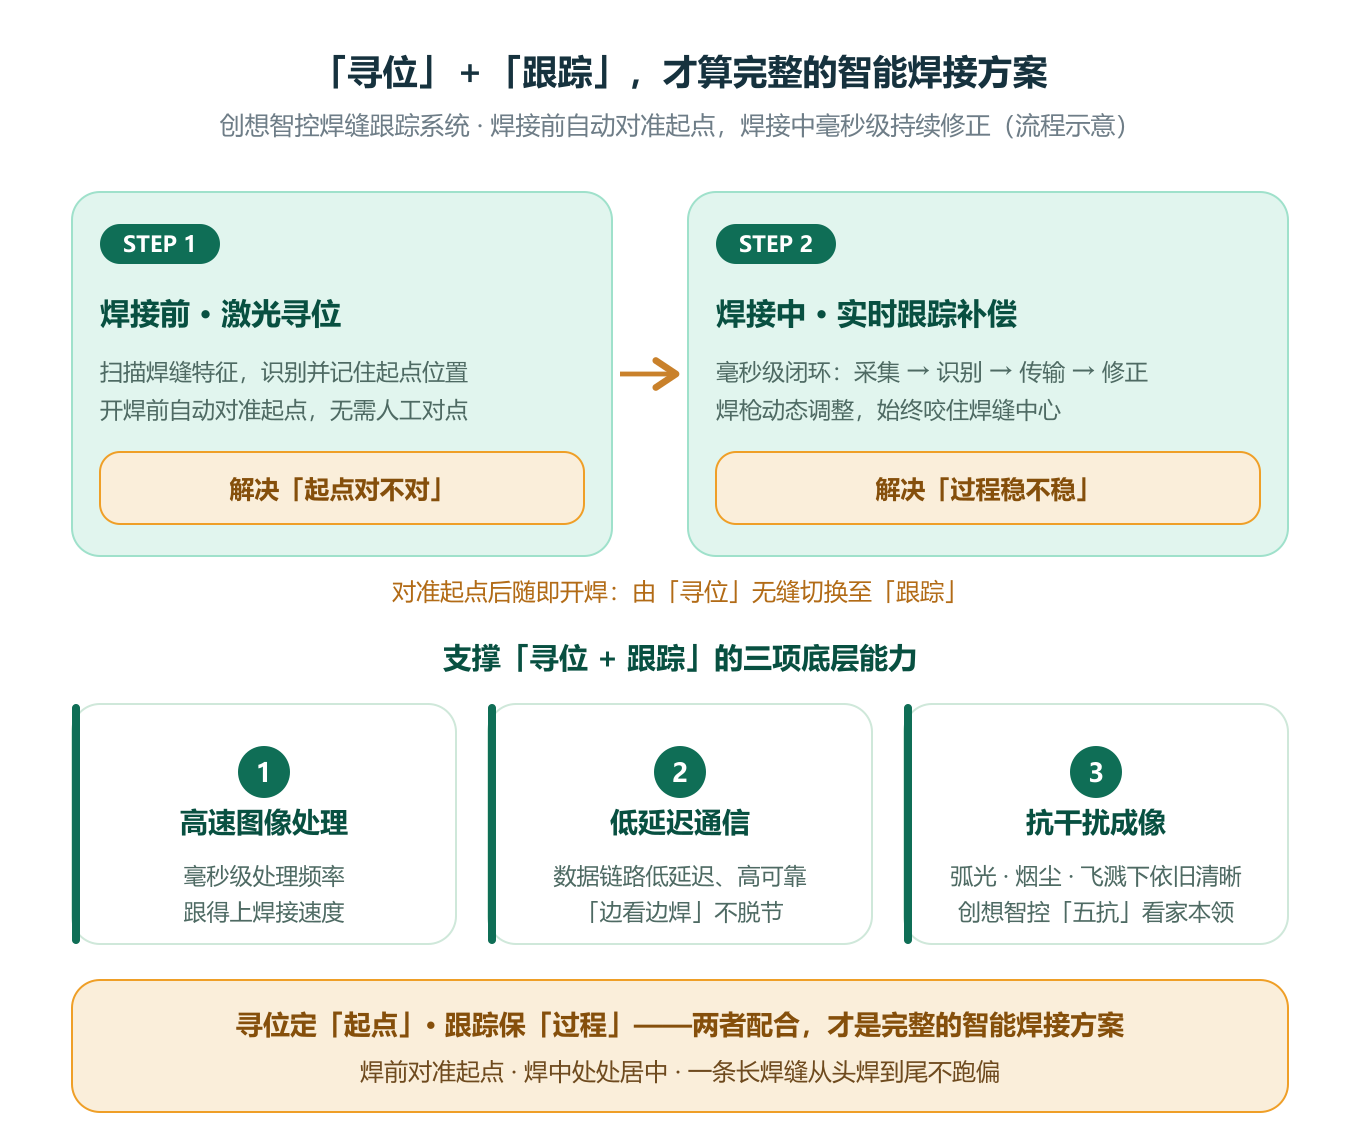
创想智控的实时跟踪补偿,本质上是一个高速的“感知—计算—修正”闭环。
第1步:实时采集
激光传感器持续扫描焊缝区域,实时获取焊缝轮廓数据。
第2步:特征识别
视觉算法快速识别焊缝特征,计算实际焊缝位置与当前焊枪轨迹之间的偏差。
第3步:数据传输
偏差数据通过通信接口实时传输至机器人控制系统。
第4步:动态修正
机器人根据补偿数据动态调整焊枪轨迹,使焊枪持续保持在正确的焊缝位置。
整个过程持续循环,实现边检测、边计算、边修正。
三、实现实时补偿的3个关键能力
1. 高速图像处理
焊接速度越快,系统对数据处理速度的要求越高。只有快速完成轮廓采集、特征识别和偏差计算,才能及时响应焊缝变化。
2. 低延迟通信
传感器、控制器与机器人之间需要建立稳定、低延迟的数据传输链路,让检测结果能够快速转化为机器人运动补偿。
3. 抗干扰成像
焊接现场存在弧光、烟尘、飞溅等复杂干扰因素。传感器需要在这些环境下保持稳定的数据采集能力。
创想智控的“五抗”技术,为激光视觉系统在复杂焊接环境中的稳定运行提供支持。
四、实时补偿能解决什么问题?
| 应用场景 | 无实时补偿 | 有实时补偿 |
|---|---|---|
| 薄板热变形 | 后段容易焊偏 | 持续跟踪修正 |
| 长焊缝 | 偏差逐渐累积 | 全程动态补偿 |
| 工件一致性差 | 焊接质量波动 | 提升焊接一致性 |
| 高速焊接 | 响应容易滞后 | 实时同步修正 |
实时跟踪补偿的价值,不只是“跟住焊缝”,更重要的是让机器人能够适应焊接过程中不断变化的工件状态。
五、与“激光寻位”配合,形成完整闭环
激光寻位解决的是“焊接前,焊枪从哪里开始?”
实时跟踪解决的是“焊接过程中,焊枪如何始终保持正确位置?”
两者相互配合:
焊接前:激光寻位 → 自动确定焊缝位置
焊接中:实时跟踪 → 持续检测并补偿偏差
从焊前定位到焊中跟踪,形成完整的智能焊接闭环。
六、总结
实时跟踪补偿的核心,是建立一个高速的“感知—计算—修正”闭环,让机器人能够根据焊缝的实时变化动态调整焊枪轨迹。
它让焊接从传统的“按照固定轨迹焊”,进一步走向“看着焊、跟着焊”。
凭借多年激光视觉与焊缝跟踪技术积累,创想智控的焊缝跟踪系统已应用于新能源、钢结构、集装箱等多个行业,为自动化焊接提供更加稳定、精准的技术支持。


