

焊缝寻位系统
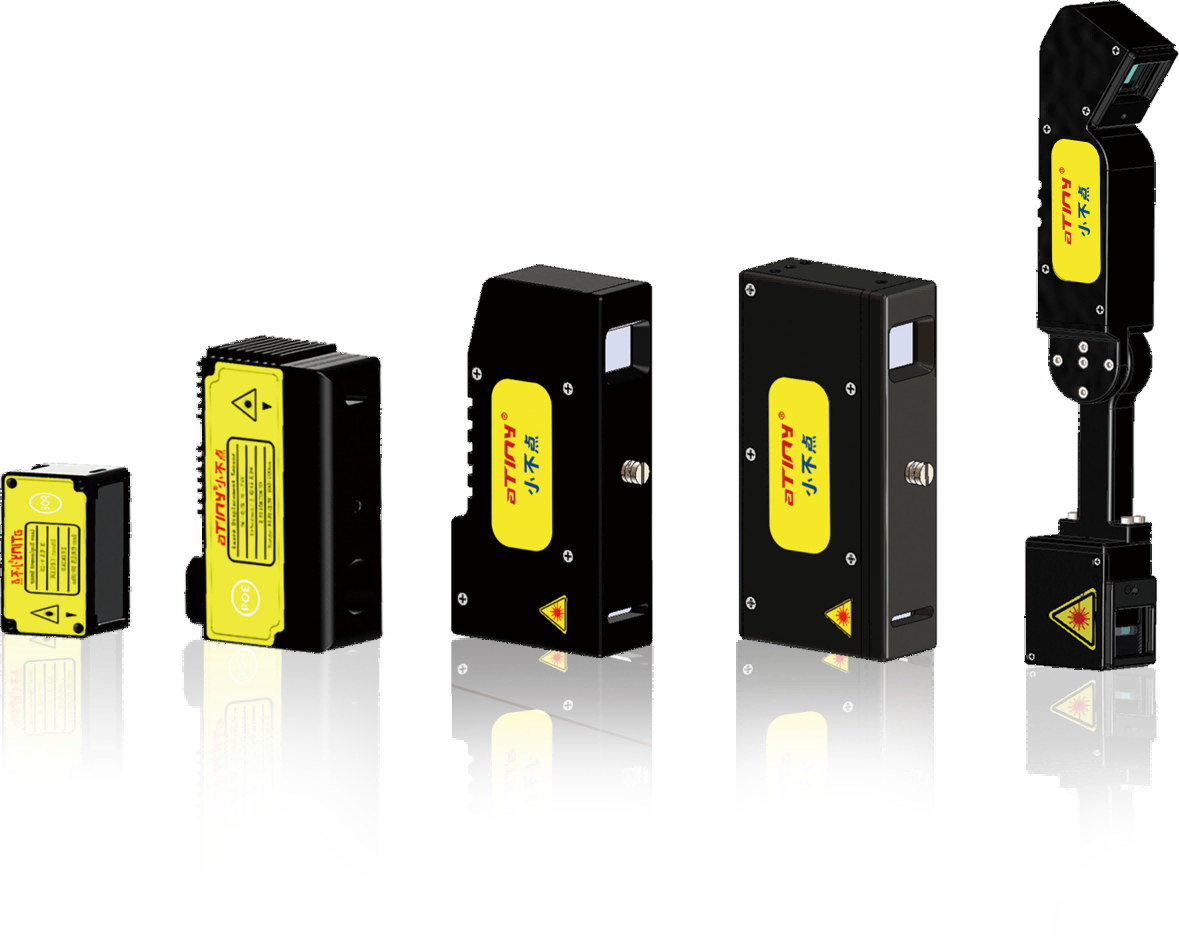
焊缝寻位系统是创想智控基于激光测量技术和机器人智能控制技术开发的一种自动化焊接定位解决方案。系统采用aTiny激光位移传感器作为核心检测元件,通过对工件焊接区域进行多点测量,快速获取焊缝空间位置,引导机器人自动调整焊接轨迹,实现精准定位焊接。
相比传统焊缝跟踪方式,该系统具有体积小、安装灵活、运动干涉小等特点,特别适用于短焊缝、焊接变形较小以及空间受限的自动化焊接场景。
系统可固定安装于机器人末端,通过两点、三点或多点寻位方式快速识别直线焊缝、曲线焊缝等不同结构位置,并将检测结果发送至机器人控制系统,实现工件偏差自动补偿,提高焊接一致性和生产效率。
工作原理
焊缝寻位系统通过安装于机器人上的aTiny激光位移传感器,对工件关键位置进行扫描检测,获取焊缝区域的距离变化和空间坐标信息。
机器人根据传感器采集的数据进行计算分析,自动确定焊缝实际位置,并调整焊枪运行轨迹,实现焊接路径自动修正。
该系统无需复杂视觉设备,可快速完成焊缝定位,适用于对定位精度要求较高但焊接路径相对固定的自动化应用。
产品特点
1、小型化设计,减少安装干涉;
核心部件采用aTiny激光位移传感器,结构紧凑,可安装于机器人末端狭小空间,满足复杂工况下的焊接需求。
2、多点精准寻位,提高定位可靠性;
支持直线、曲线焊缝的两点、三点及多点检测,可快速获取焊缝实际位置。
3、适配多种焊接场景;
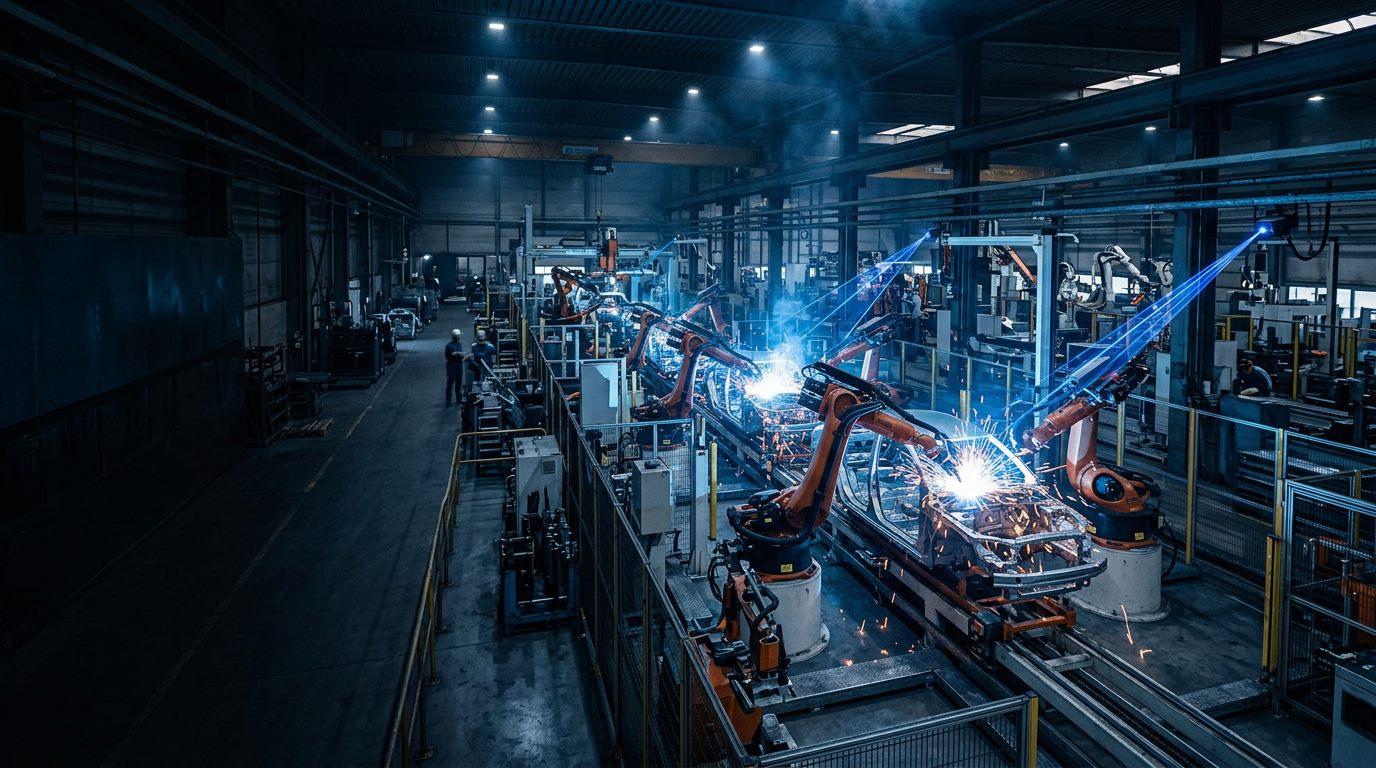
适用于钢结构件、小型零部件、车厢板、新能源电池箱体等工件的自动化焊接。
4、提高机器人焊接柔性;
可补偿工件制造误差、装夹偏差造成的位置变化,提高焊接质量和生产稳定性。

解决问题
· 解决机器人焊接前人工找正焊缝效率低的问题;
· 解决工件加工误差、装夹偏差导致焊接位置偏移的问题;
· 解决狭小空间内传统视觉设备安装困难的问题;
· 提升自动化焊接过程中的定位精度和生产效率。
适用范围
焊缝寻位系统适用于多种机器人自动化焊接应用,包括:
· 钢结构件焊接;
· 新能源电池箱体焊接;
· 车厢板焊接;
· 小型零部件精密焊接;
· 摆动焊接及复杂工件定位焊接。
产品参数
* 产品会有升级更新,最新参数请参考最新版规格书
| 参数名称 | CXZK-aT-50LR/B | CXZK-aT-100LR/B | CXZK-aT-S1LR | CXZK-aT-S3LR |
|---|---|---|---|---|
| 安装状态 | 漫反射 | |||
| 参考距离(mm) | 50 | 100 | 220 | 390 |
| Z轴测量范围(高度)(mm) | ±15 | ±20 | ±40 | ±70 |
| X轴测量范围(宽度)(mm) | 20—33 | 50-68 | 65-75 | 105-150 |
| X轴推荐测量距离(mm) | 25 | 60 | 75 | 125 |
| 光源 | 蓝色半导体可见 / 红色半导体可见 | |||
| 重复精度(Z轴)(高度)(μm) | 10um | 30um | 50um | 80um |
| 重复精度(X轴)(宽度)(μm) | 10um | 30um | 100um | 190um |
| 线性度(Z轴)(高度) | ±0.3%的F.S(满量程) | |||
| 最小触发间隔 | 17ms正常模式 / 2ms高速模式 | |||
| 温度特性 | 0.01%的F.S./℃ | |||
| 环境光 | 白炽灯:最大10000lux | |||
| 温度(℃) | -20 ~ +60 | |||
| 振动 | 30g / 1kHz | |||
| 抗冲击 | 15G / 6msec | |||
| 相对湿度 | 20至80%(无冷凝) | |||
| 尺寸(L/W/H)(mm) | 52 × 28 × 26.7 | 77 × 29 × 28 | 85 × 28 × 28 | 92 × 42 × 33 |
| 重量(g) | 约140 | 约160 | 约172 | 约195 |
| 工作电压(POE)(V) | 12-24 | |||
| 功率(W) | 2(20℃) | |||
| * 以上参数是在实验室情况下测量达到的结果 | ||||