



什么是激光寻位?和焊缝跟踪有什么区别?
“激光寻位”和“焊缝跟踪”——这两个词经常一起出现,很多人搞不清区别。今天创想智控一次讲清楚。
一、先说比喻
想象你在陌生城市开车去一个地方:
激光寻位:出发前打开导航,输入目的地,导航帮你规划路线。你知道了要去哪、怎么走。
焊缝跟踪:开车的过程中,路可能有偏差(修路、封路),你实时看路牌修正路线。
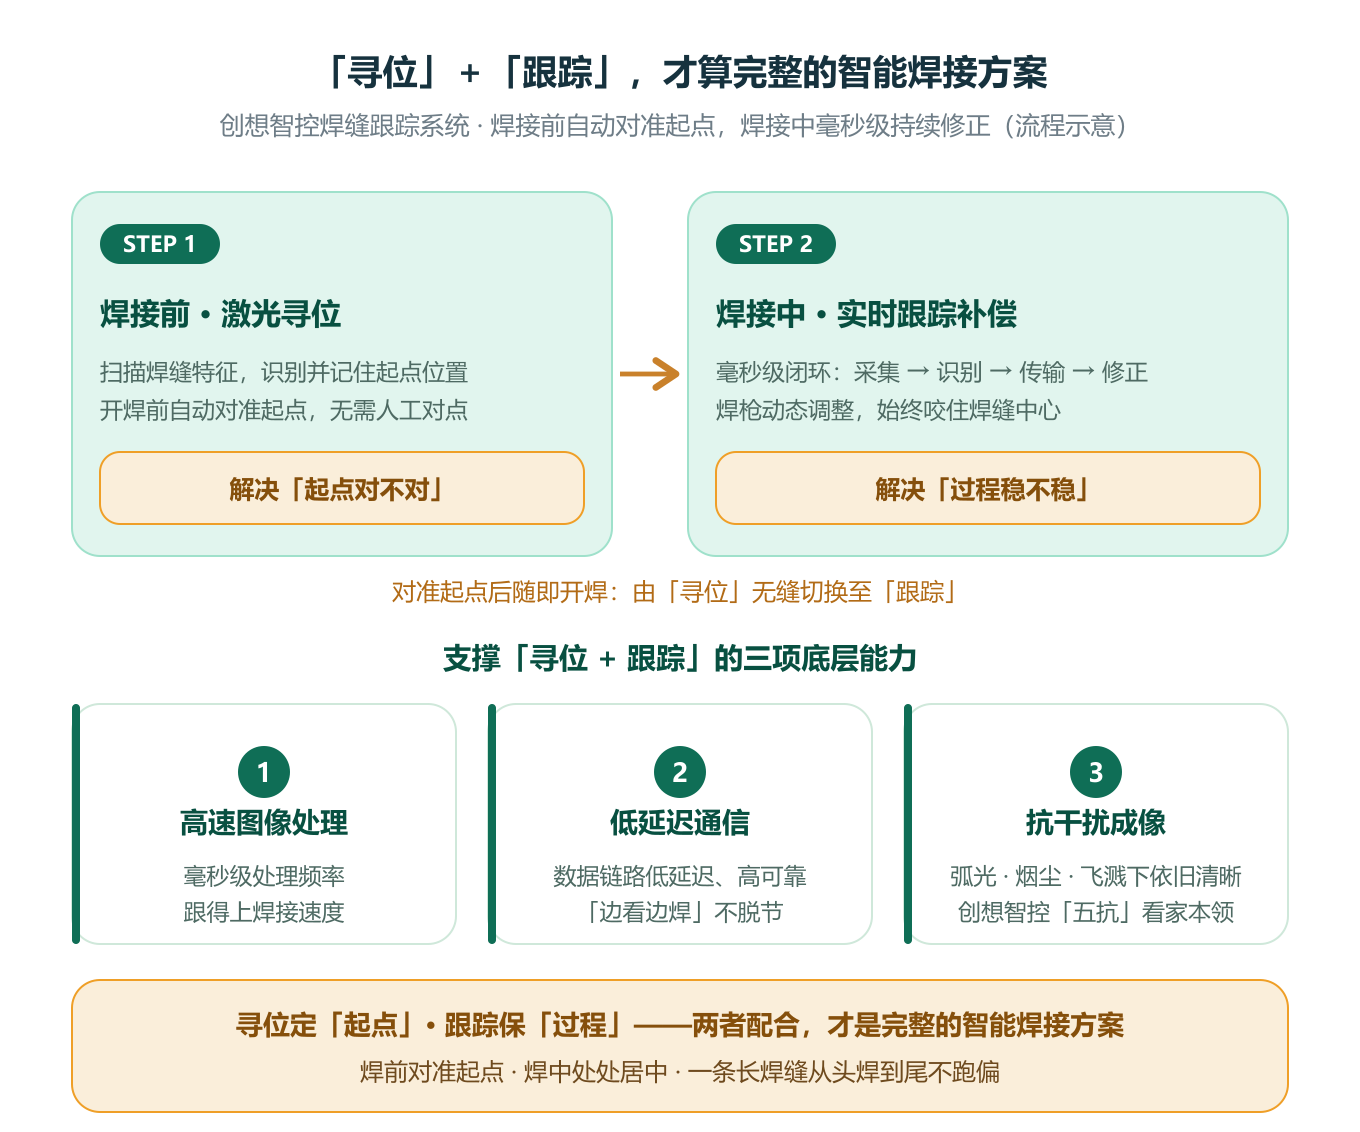
两者配合使用:先寻位规划路线,再跟踪实时修正。
二、激光寻位是什么?
定义
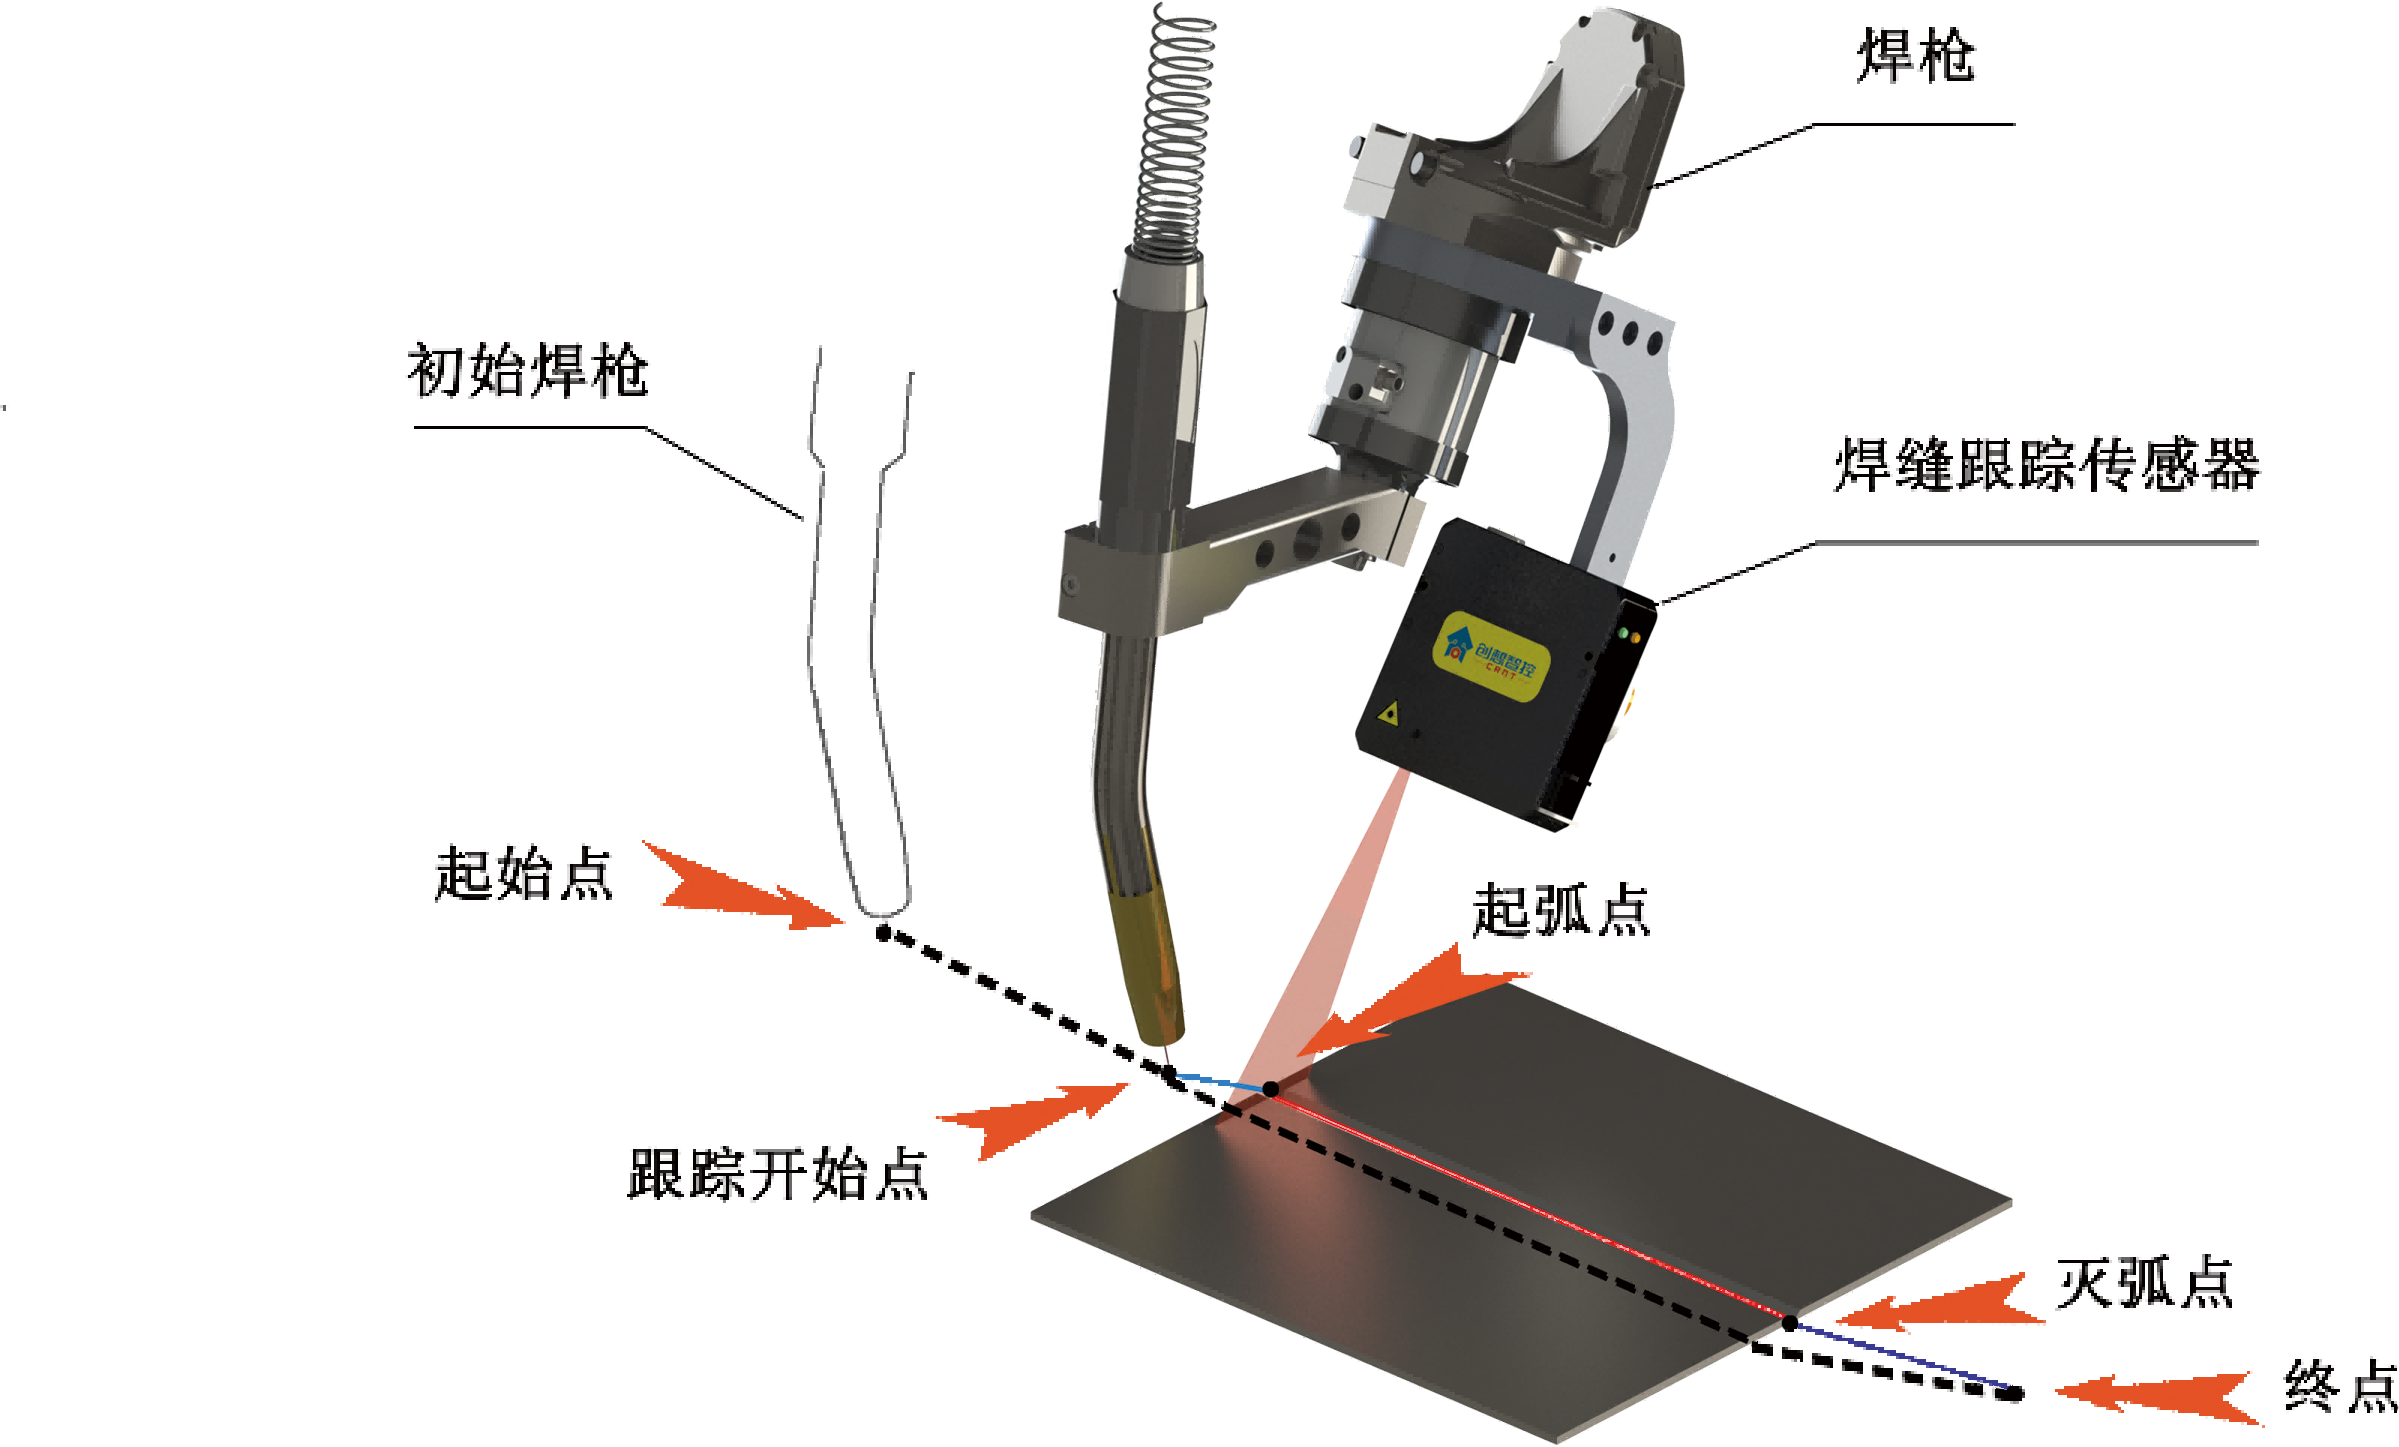
激光寻位:在焊接开始前,用激光传感器扫描工件,找到焊缝的精确位置、起点、终点和走向。
工作过程
机器人移动到工件附近
激光传感器扫描工件表面
识别焊缝的位置(起点、终点、路径)
将实际焊缝位置传给机器人
机器人据此生成或修正焊接路径
特点
时机:焊接前(不焊接时)
频率:通常一次或少数几次
速度:几秒到十几秒完成
精度:0.1–0.5mm
作用:找到焊缝在哪,规划路径
解决什么问题
工件装配误差大,示教位置不准
多品种共线,频繁换型
工件放置位置不固定
减少示教时间
三、焊缝跟踪是什么?
定义
焊缝跟踪:在焊接过程中,激光传感器实时扫描焊缝,持续跟踪焊缝位置变化,实时修正焊枪轨迹。
工作过程
焊接开始,焊枪沿规划路径移动
激光传感器在焊枪前方实时扫描
持续计算焊缝实际位置与规划位置的偏差
实时将偏差传给机器人
机器人实时修正焊枪位置
特点
时机:焊接中(边焊边跟踪)
频率:每秒 50–200 次
速度:毫秒级响应
精度:0.1–0.3mm
作用:实时跟踪焊缝,修正偏差
解决什么问题
焊接热变形导致焊缝漂移
长焊缝累积偏差
薄板 / 铝材变形
焊接过程中焊缝位置变化
四、一张表说清区别
| 项目 | 激光寻位 | 焊缝跟踪 |
|---|---|---|
| 时机 | 焊接前 | 焊接中 |
| 频率 | 一次或少数几次 | 持续(每秒数十次) |
| 速度 | 秒级 | 毫秒级 |
| 作用 | 找到焊缝位置,规划路径 | 实时跟踪焊缝变化,修正偏差 |
| 比喻 | 设导航 | 看路开车 |
| 解决问题 | 装配误差 / 位置偏差 | 热变形 / 累积偏差 |
| 必要性 | 有则更好 | 有则更好 |
两者不是替代关系,而是互补关系。
五、什么时候需要寻位?什么时候需要跟踪?
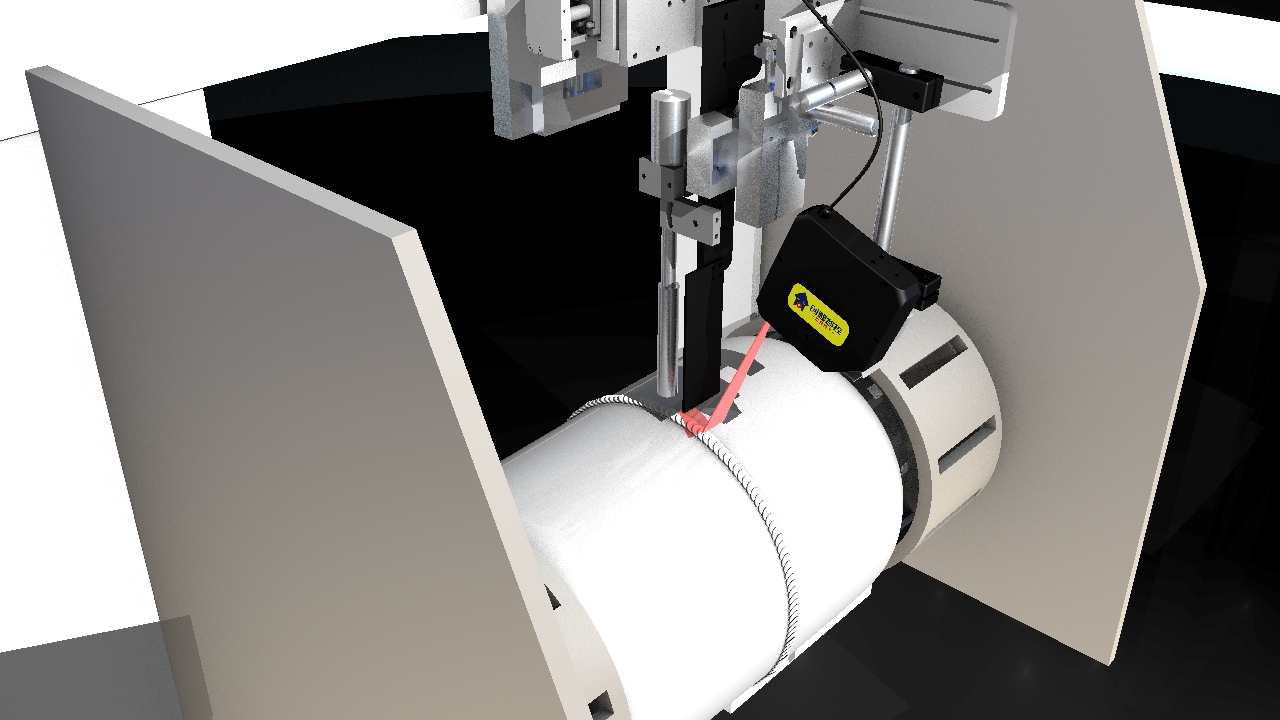
只需要寻位的情况
焊缝短、不易变形
焊接量不大
工件位置有偏差但焊接中不会变
预算有限
只需要跟踪的情况
焊缝位置在焊接前已知(示教精确)
但焊接中会变形(薄板、铝材、长焊缝)
工件一致性较好
寻位 + 跟踪都需要的情况
工件装配误差大(需要寻位)
焊接中会变形(需要跟踪)
长焊缝(累积偏差 + 热变形)
多品种共线(频繁换型 + 实时跟踪)
大部分实际产线都属于这种情况
六、实际应用场景
场景 1:钢瓶焊接
寻位:找到钢瓶环缝的起点位置
跟踪:焊接过程中跟踪环缝,补偿椭圆度误差
场景 2:汽车车身
寻位:找到搭接焊缝的位置和方向
跟踪:焊接中跟踪焊缝,补偿装配偏差
场景 3:钢结构长焊缝
寻位:找到 6 米长焊缝的起点和方向
跟踪:全程实时跟踪,补偿累积偏差和热变形
场景 4:电池箱
寻位:找到箱体各条焊缝的精确位置
跟踪:薄板铝材焊接中实时补偿变形
七、创想智控的方案
创想智控提供寻位 + 跟踪一体化方案:
| 类别 | 产品 | 说明 |
|---|---|---|
| 激光寻位 | 激光寻位传感器 | 焊前扫描定位 |
| 实时跟踪 | 激光焊缝跟踪器 | 焊中实时跟踪 |
| 一体化软件 | 寻位 + 跟踪软件 | 统一界面操作 |
八、总结
| 问题 | 回答 |
|---|---|
| 寻位和跟踪一样吗? | 不一样,寻位是焊前找路,跟踪是焊中修正 |
| 能只用一个吗? | 能,但效果不如组合 |
| 必须两个都上吗? | 看工况,大部分产线建议组合 |
| 哪个更贵? | 跟踪比寻位贵一些 |
| 先上哪个? | 先跟踪(解决焊接中的问题),再寻位 |
有疑问?点击在线客服留下你的工况,我们帮你判断需要寻位、跟踪还是组合方案。


