



系统简介
机器人焊缝跟踪C系统是创想智控面向高精度机器人焊接应用推出的高端焊缝跟踪系统。系统由机器人焊缝跟踪器CXZK-JXB200B、机器人控制盒、机器人专用转接件等组成,采用数字化和集成一体化结构设计。
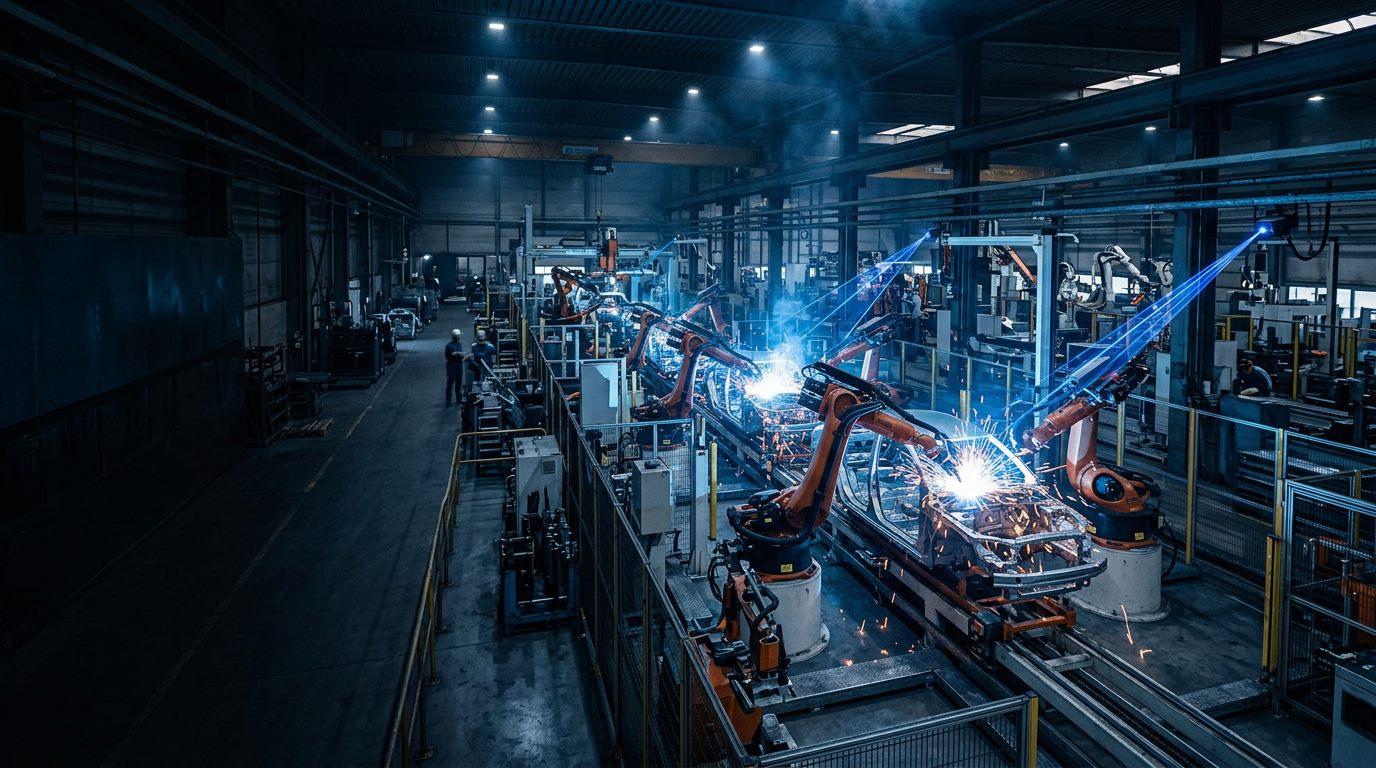
系统通过激光视觉传感技术在线实时检测并跟踪多种焊缝,实现机器人与控制系统之间的实时通讯,支持机器人焊缝跟踪、焊缝寻位等功能,实现焊接过程自动化与智能化。
创想智控机器人焊缝跟踪C系统属于高端产品,具有检测精度高、安装距离远等特点,可适应复杂工业焊接环境,为机器人自动化焊接提供稳定、精准的焊缝检测与跟踪能力。
机器人兼容性
系统支持适配国内外40多种主流机器人品牌,满足不同机器人焊接自动化应用需求。包括但不限于以下品牌:
国产机器人品牌:
✓ 新松 ✓ 埃夫特 ✓ 埃斯顿 ✓ 广数等
国外机器人品牌:
✓ 安川 Yaskawa ✓ 库卡 KUKA ✓ 发那科 FANUC ✓ ABB等
支持焊接工艺
✓ MAG焊
✓ 埋弧焊
✓ 氩弧焊
✓ 二保焊
✓ 铝焊
✓ 搅拌摩擦焊
✓ 激光焊
系统优势
✓ 非接触、无磨损:采用激光视觉非接触式检测方式,减少机械接触和磨损。
✓ 降低热负荷:实时检测焊缝位置变化,动态调整焊枪运行轨迹。
✓ 提高生产效率:减少人工干预和重复示教,提高机器人自动化焊接效率。
✓ 提升焊接质量:使焊枪保持理想焊接位置,确保焊缝成型美观、牢固。
✓ 误差补偿:有效补偿生产、设备及操作过程中的位置误差。
✓ 稳定焊接:实现一致、稳定且可重复的焊接效果。
✓ 减少编程工作:针对复杂焊件,可减少机器人重复示教和编程工作。
功能特点
✓ 焊缝宽度自适应:根据实际焊缝特征自动适应焊缝宽度变化,提高检测稳定性。
✓ 焊缝实时跟踪:在线检测焊缝位置变化,并实时调整焊枪运动轨迹。
✓ 焊接轨迹实时自动预测:根据焊缝变化趋势预测焊接轨迹,提高跟踪响应能力。
✓ 抗弧光与熔滴飞溅:增强复杂焊接环境下的检测稳定性。
✓ 抗高频干扰:有效应对氩弧焊、等离子焊等设备产生的高频脉冲干扰。
✓ 机器人协同跟踪:实现焊缝跟踪系统与机器人协同工作,动态修正焊接轨迹。
产品参数
| 产品名称型号 | CXZK-JXB200B |
| 视场范围(Z1–Z2) | 160 – 240 mm |
| 推荐安装距离 | 200 mm |
| X轴视场范围(A–C) | 29 – 39 mm |
| 中心安装距离视场 | 35 mm |
| 平均深度分辨率 | 0.0625 mm |
| 平均宽度分辨率 | 0.0364 mm |
| 尺寸(L/W/H) | 92 × 40 × 105 mm |
| 重量 | 约 500 g |
| 功率 | 4 W |
| 工作温度 | -20 ~ +60 ℃ |
| 支持焊缝类型 | V型坡口、角接、卷边、拼接、搭接等多种焊缝类型 |
| 输出采样率 | 33 Hz |
| 通信接口 | 以太网接口 |
| 支持协议 | Modbus TCP、创想智控协议等 |
| 支持多段参数 | 103 |
| 防护等级 | IP65 |
| 激光安全等级 | Class II(符合 IEC60825-1、FDA (CDRH) Part 1040.10*1) |


