

焊缝跟踪:机器人焊接自动跟踪系统
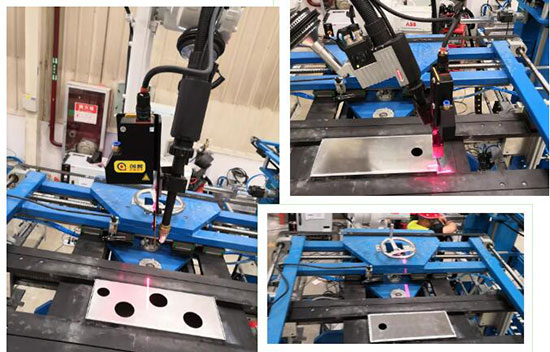
机器人焊接自动跟踪系统的作用是精确检测出焊缝的位置和形状信息并传递给焊枪(机器人)控制系统,控制系统根据检测结果调整焊枪位置,从而实现焊缝自动跟踪的目的。
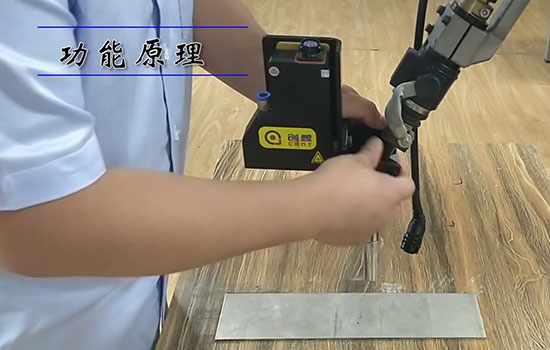
机器人焊接自动跟踪系统的核心是传感器。传感器的工作是基于光学三角测量原理。激光器发出的光经透镜形成平面光幕,并在被测物上形成一条轮廓线,cmos图像传感器收集被测物体反射回来的光,形成的图像经过处理分析,得到被测物的轮廓线。在此基础上沿焊缝方向扫描,即可得到表面的3D信息。
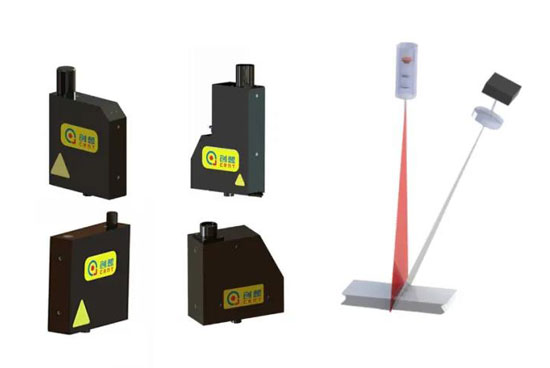
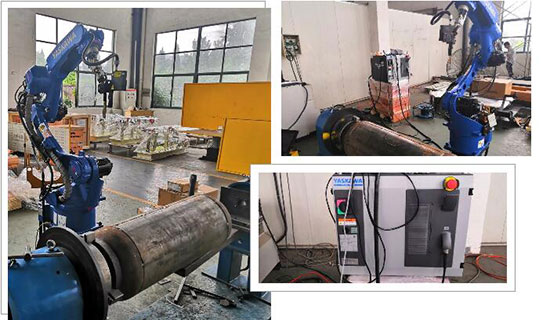
创想智控机器人焊接自动跟踪系统,数字化和集成一体化结构,在线实时检测跟踪多种焊缝,实现焊接自动化与智能化,实现机器人与控制系统的实时通讯,实现机器人焊缝跟踪、焊缝寻位等功能。目前支持国内外40多种主流机器人品牌,国产品牌如新松、埃夫特、时代、广数等;国外品牌如安川、库卡、发那科、ABB等。
来源声明:本文章系北京创想智控科技有限公司编辑原创或采编整理,如需转载请注明来自北京创想智控科技有限公司。以上内容部分(包含图片、文字)来源于网络,出于传递更多信息之目的。如有标注错误或侵权,请作者持权属证明与本网联系,我们将及时更正、删除,谢谢。